2026年9月30日
(歯科助手さんの治療見学ノート)
はじめに
こんにちは。ブランデンタルクリニックの歯科助手です。
口腔内スキャナーを使う治療を横で見ていると、先生は細長いスキャナーを歯の上で、かなり決まった順番に動かしています。
奥歯から前歯へ進んだり、咬む面を通ったあとに頬側へ回ったり、いったん止めて別の場所から続きを読み取ったり。
私は最初、
「最後に全部の歯が画面に映れば、どこから撮っても同じなのかな?」
と思っていました。
ところが、口腔内スキャンはそんなに単純ではないようです。
口腔内スキャナーは、歯列全体を一枚の巨大な写真として撮影しているわけではありません。小さな範囲の情報を次々に読み取り、それらをソフトウェアが位置合わせしながらつなぎ、一つの立体的な歯列データへ組み上げていきます。
つまり、
- どこから始めるか。
- どちらへ進むか。
- どの面を先に読むか。
- 途中で区切るか。
- スキャナーをどんな軌道で動かすか。
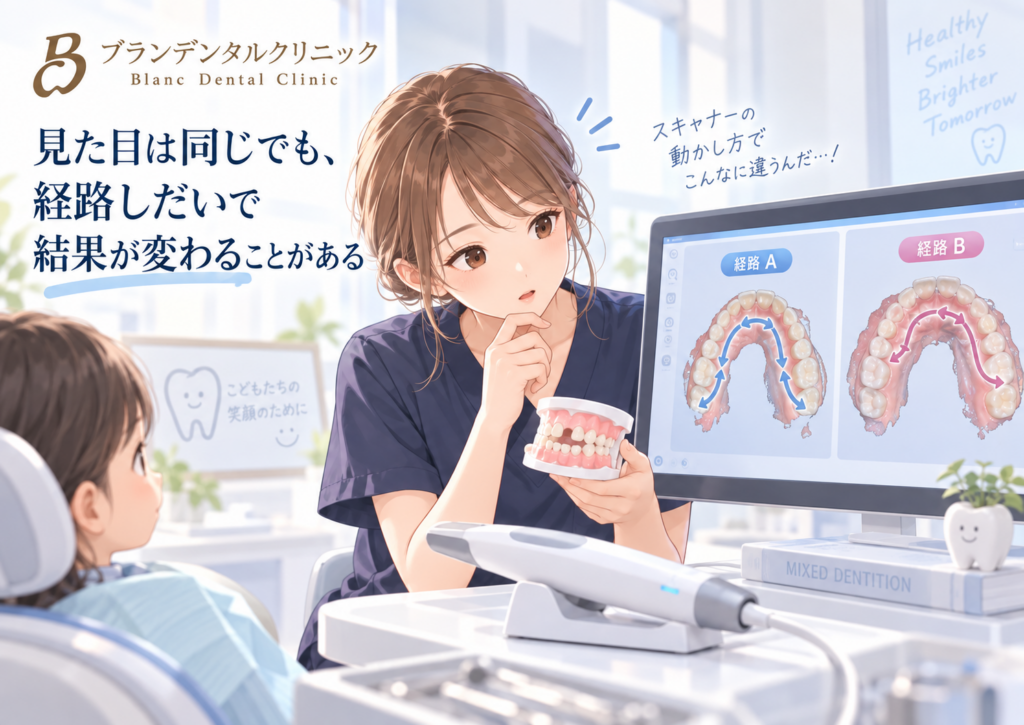
こうした「走査経路」そのものが、出来上がる3次元データに影響する可能性があります。
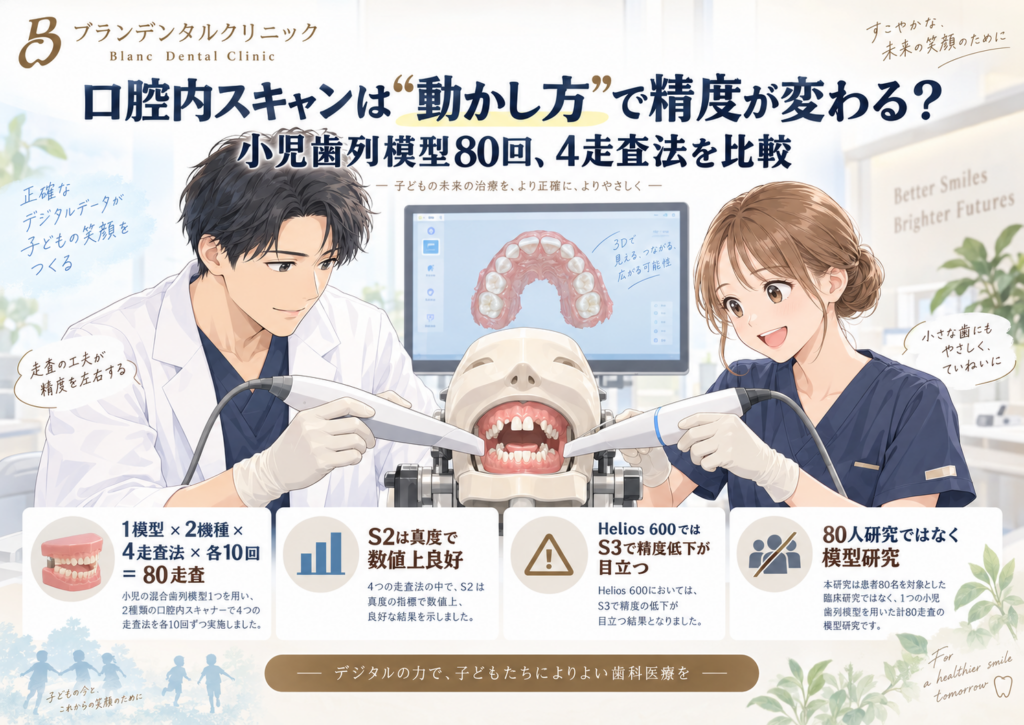
2026年9月26日、BMC Oral Healthに、小児の混合歯列を模した模型を2種類の口腔内スキャナーで計80回走査し、4種類の走査法を比較した研究が公開されました。
結果を先に一言でまとめるなら、
「この走査法が、どのスキャナーでも絶対に一番」という結果ではありませんでした。
むしろ今回かなり興味深かったのは、
同じ走査法でも、使用するスキャナーによって影響の受け方が違ったこと
です。
今回は、
「高性能な口腔内スキャナーなら、あとは機械に任せれば同じデータができるの?」
という疑問から、この研究を詳しく見ていきます。
今回の研究は「子ども80人」を調べた研究ではありません
まず、最初にここをはっきりさせておきましょう。
今回の研究は、子ども80人の口の中をスキャンした研究ではありません。
使用されたのは、6〜9歳ごろの混合歯列を再現した小児歯列模型1つです。
その模型を、
- 2種類の口腔内スキャナー
- 4種類の走査法
- 1条件につき10回
繰り返して読み取りました。
したがって、
4走査法 × 2機種 × 10回=80回の走査
です。
「80」という数字だけ見ると、80人を調べた大きな臨床研究のように感じますが、そうではありません。
論文でも、今回の80回は80個の独立した標本ではなく、同じ模型を繰り返して読み取った走査データであることが明記されています。
では、同じ模型を80回も撮ることに意味はないのでしょうか。
もちろん、そんなことはありません。
もし毎回違う子どもの歯列を使えば、
「差が出たのは走査法のせいなのか、それとも歯並びそのものが違ったからなのか」
が分かりにくくなります。
同じ模型を使うことで、それ以外の条件をなるべく揃え、走査法やスキャナーの違いに注目しやすくした実験と考えると分かりやすいでしょう。
ただし、
80回撮ったからといって、80種類の小児歯列でも同じ結果になることが確認されたわけではありません。
ここは最後まで忘れないようにしたいところです。
なぜわざわざ「小児の歯列模型」を使ったのでしょう?
大人と子どもの口腔内スキャンは、まったく同じ条件ではありません。
子どもでは、
- 口そのものが小さい
- 大きく口を開け続けることが難しい場合がある
- 乳歯と永久歯が混在する
- 歯の大きさや形が均一ではない
- 萌出途中の歯がある
- 奥へスキャナーを入れにくいことがある
など、成人とは違う条件が加わります。
今回の研究では、小児の混合歯列を再現した模型をデンタルファントムに装着し、前歯の間の開口量を33 mmに固定して走査しました。
この33 mmは、トルコの小児で報告された平均開口量を参考に設定された値です。
つまり、
「小児らしい限られた開口量の中で、走査経路によって結果が変わるのか」
を調べやすいように条件を整えています。
ただし、33 mmに固定された模型は本物の子どもではありません。
実際の診療では、途中で少し口が閉じたり、舌が動いたり、唾液がたまったり、頬がスキャナーに触れたりします。
この違いは、この研究を読むうえで非常に重要です。
比較されたのはTrios 5とHelios 600
今回使われた口腔内スキャナーは2種類です。
一つがTrios 5。
もう一つがHelios 600です。
Trios 5は共焦点を利用して形を読み取る方式、Helios 600は構造化光を利用した三角測量方式です。
さらに、読み取り部分の大きさや光源、ソフトウェアも違います。
| 項目 | Trios 5 | Helios 600 |
|---|---|---|
| 主な取得方式 | 共焦点を利用した走査 | 構造化光による三角測量 |
| 読み取り部分 | 19×13 mm | 16×14 mm |
| 光源 | レーザー+LED | 青色LED |
| 研究で使用されたソフトウェア | 3Shape Unite 22.1.10.1 | 1.1.4.4 |
ここで大切なのは、
「共焦点方式と構造化光方式のどちらが優秀か」を決める研究ではない
ということです。
今回の重要なテーマは、スキャナーの種類と走査法の組み合わせです。
同じ走査法でも、機種が変われば結果が変わるのか。
そこを見ています。
この記事では「精度」「真度」「精密度」を分けて使います
ここから数字がたくさん出てくるので、先に言葉を整理しておきます。
この研究では、「accuracy」という大きな意味での精度を、
真度(trueness)
と、
精密度・再現性(precision)
の2つに分けて評価しています。
この記事では以後、
- accuracy全体=精度
- trueness=真度
- precision=精密度、つまり再現性
として書いていきます。
真度とは「本物にどれだけ近いか」
真度は、得られたデータが基準となる本当の形にどれだけ近いかを見るものです。
今回の研究では、まず高精度の卓上型スキャナーで基準となるデータを作りました。
その基準データと、口腔内スキャナーで取得したデータを重ね、どれくらい違っていたかを比較しました。
精密度とは「繰り返しても同じ結果になるか」
もう一つが精密度です。
こちらは、同じものを何度撮っても、似たデータが得られるかを見ます。
たとえば本物に少しずれていたとしても、毎回ほぼ同じ形が得られるなら再現性は高い。
逆に、あるときは右へずれ、次は左へずれるようなら再現性は低い。
真度と精密度は、似ていますが別の性質です。
ここが今回の研究結果を理解するうえで、とても重要になります。
ズレはRMSという数値で評価されました
今回の3次元データのズレは、RMSという値で評価されました。
難しい数式を覚える必要はありません。
この記事では、
RMSが小さいほど、基準データや繰り返したデータ同士のズレが小さい
と考えてください。
論文では3次元データ同士を重ね合わせ、表面全体のズレからRMSを計算しています。
では、実際に4つの走査法を見てみましょう。
4種類の走査法はどう違った?
今回比較されたのは、S1〜S4の4種類です。
この4つを正確に理解することが、今回の研究ではかなり大事です。
S1:メーカー推奨の基本的な走査法
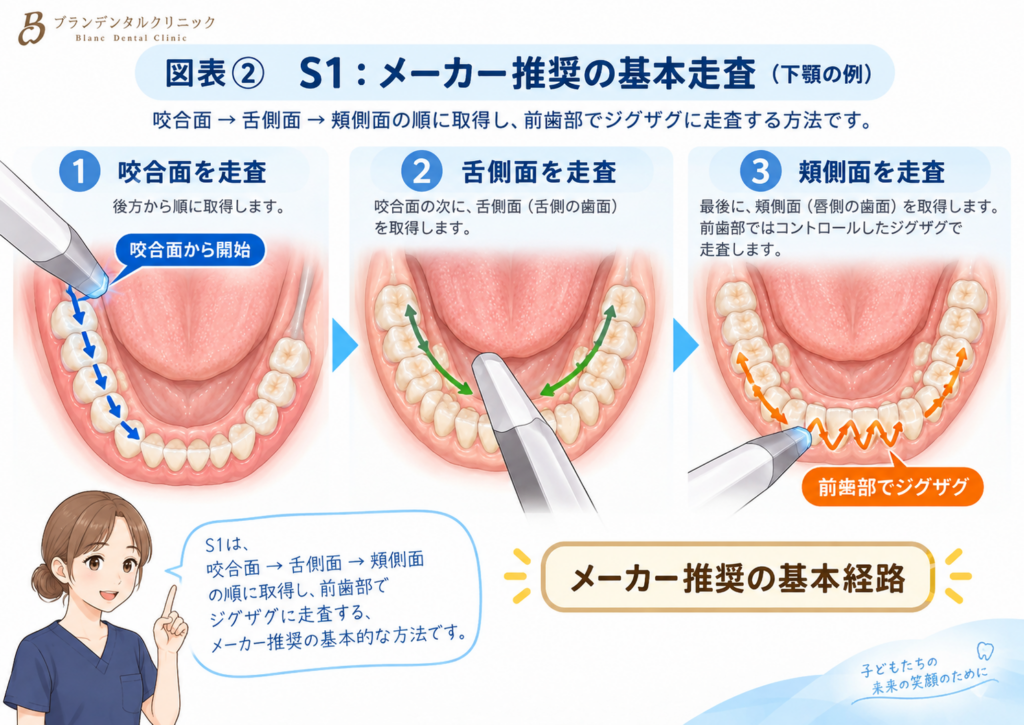
S1は、それぞれのスキャナーで推奨されている全歯列の走査経路をもとにした方法です。
上顎では奥歯の咬む面から始め、頬側・口蓋側へ進みます。
下顎では咬む面から始め、舌側・頬側へ進みます。
そして前歯部では、スキャナーをジグザグに動かす部分があります。
ここは今回、絶対に見落としたくないポイントです。
後ほどS3という「ジグザグを使う走査法」で差が出ます。
しかし、S1にもジグザグの動きは含まれています。
したがって、
「ジグザグに動かすと精度が落ちる」
とまとめてしまうのは正確ではありません。
S2:右側起点と左側起点の2パートに分ける非連続走査
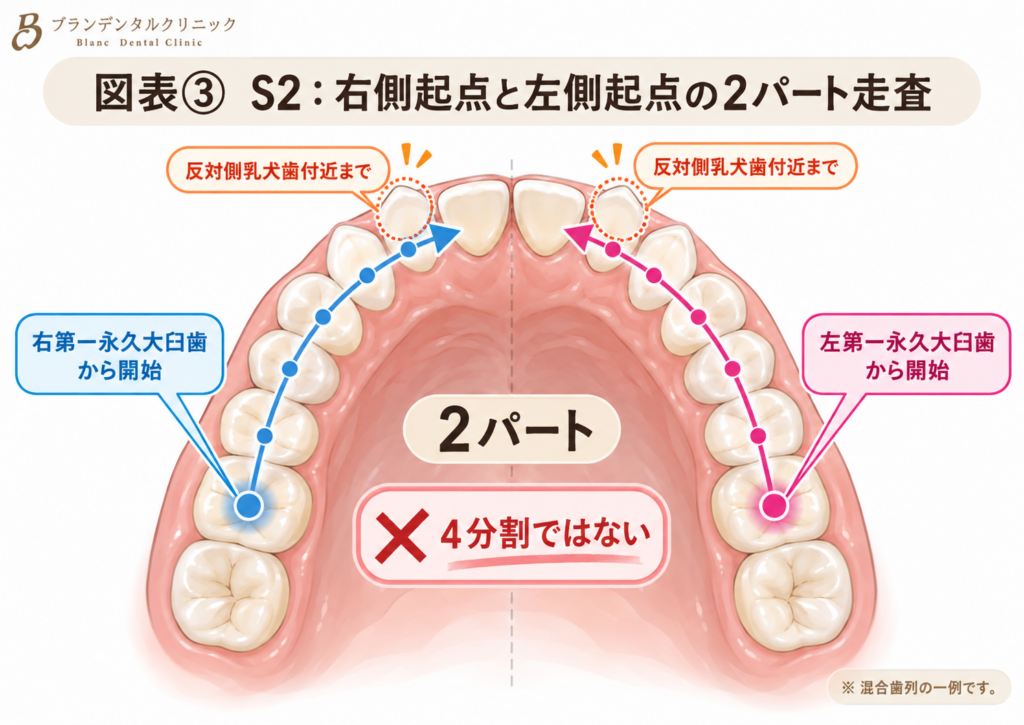
今回、特に注目されたのがS2です。
論文では「quadrant-based strategy」と呼ばれています。
ただし、これを単純に「四分割走査」と訳すと、少し誤解があります。
一つの歯列を4ブロックに切って4回撮ったわけではありません。
S2では、全歯列を2つのパートに分けています。
最初のパートでは、右の第一永久大臼歯から開始し、咬む面・切縁、口蓋側または舌側、頬側を順に読み取りながら、反対側の乳犬歯付近まで進みます。
次のパートでは、左の第一永久大臼歯側から同様に走査して、全歯列を完成させます。
つまり、
右側起点と左側起点の2回に計画的に分けて読み取る方法
です。
「右半分と左半分を完全に別々に撮る」という単純な方法でもありません。
S3:3つに分けてジグザグに取得する方法
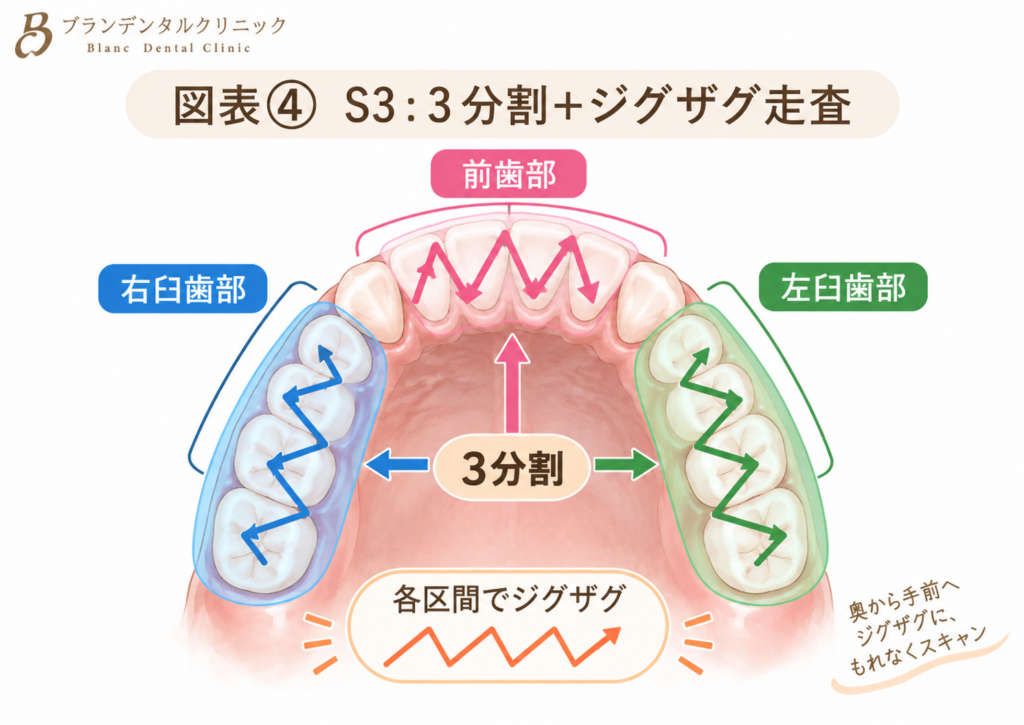
S3では、歯列を3つの部分として扱います。
- 右側の臼歯部
- 左側の臼歯部
- 前歯部
それぞれをジグザグの動きで読み取ります。
したがってS3は、単なる「ジグザグ走査」ではありません。
より正確には、
3分割+ジグザグ
という一つの走査戦略です。
S4:分割しながら、より直線的に取得する方法
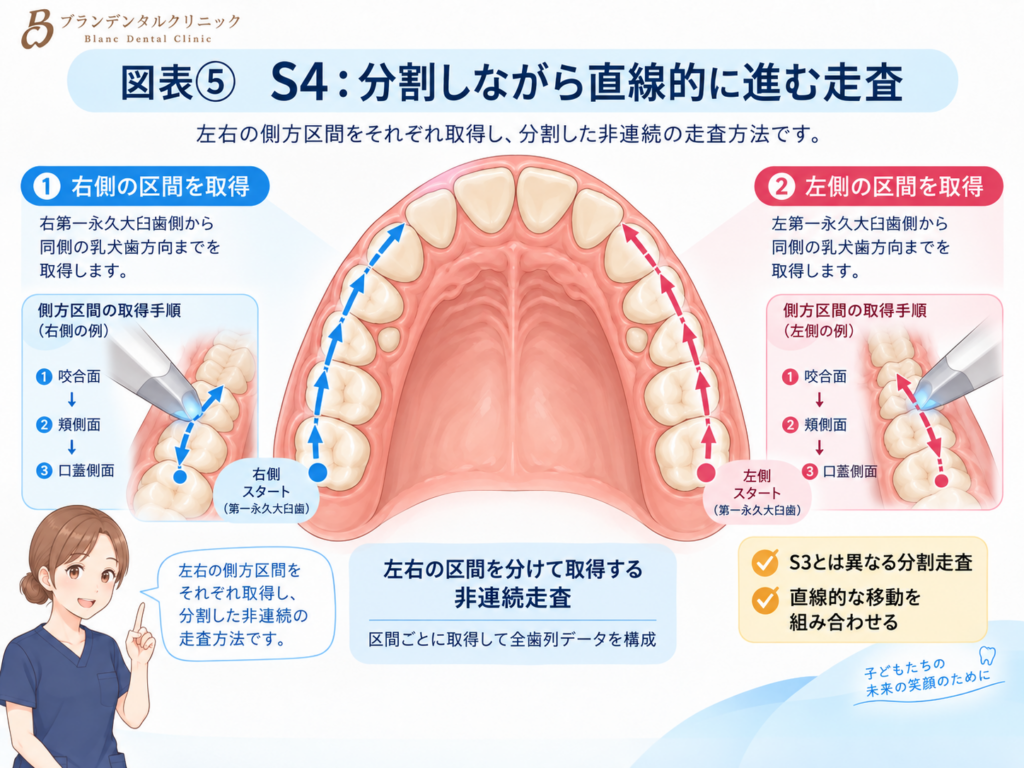
S4も途中で区切りながら走査する方法です。
ただしS3とは違い、より直線的な走査を組み合わせています。
ここまで見ると、面白いことに気づきます。
S2もS3もS4も、途中で区切るという共通点があります。
それでも結果は同じにはなりませんでした。
つまり、
「途中で分ければ正確になる」という単純な話ではない
ということです。
結果① 真度ではS2が両機種・上下顎で数値上もっとも小さかった
まず、基準となる形にどれだけ近かったか、つまり真度を見ます。
単位はμmです。
| 走査法 | Trios 5 上顎 | Helios 600 上顎 | Trios 5 下顎 | Helios 600 下顎 |
|---|---|---|---|---|
| S1 | 10.0 | 10.0 | 9.8 | 9.8 |
| S2 | 9.7 | 9.9 | 9.0 | 9.5 |
| S3 | 10.6 | 12.1 | 10.1 | 11.2 |
| S4 | 10.1 | 10.4 | 9.7 | 9.8 |
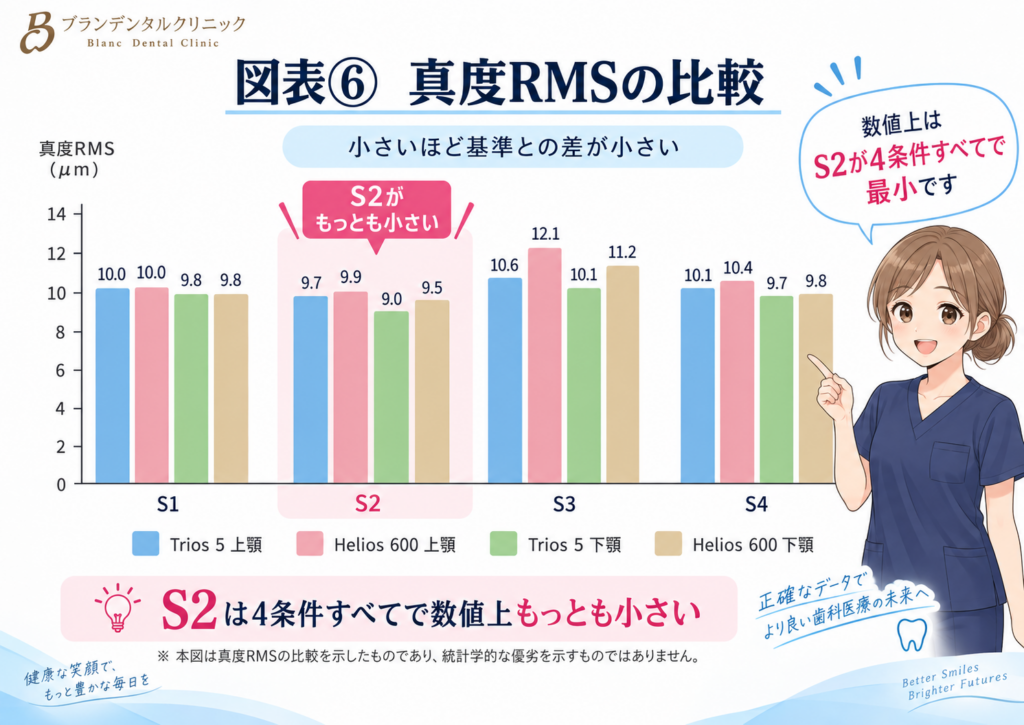
RMSは小さいほどズレが小さいので、両機種・上下顎とも、S2が数値上もっとも小さい結果でした。
Trios 5+S2では、上顎9.7 μm、下顎9.0 μm。
Helios 600+S2では、上顎9.9 μm、下顎9.5 μm。
一方、もっとも大きかったのはHelios 600+S3で、上顎12.1 μm、下顎11.2 μmでした。
ここだけ読むと、
「やっぱりS2が一番だったんだ」
と思いそうです。
ところが、もう一つの指標を見ると話が少し変わります。
結果② 精密度ではS2が一貫して一番ではありませんでした
次に、何度繰り返しても同じ結果になるかという精密度を見ます。
| 走査法 | Trios 5 上顎 | Helios 600 上顎 | Trios 5 下顎 | Helios 600 下顎 |
|---|---|---|---|---|
| S1 | 23.2 | 23.7 | 23.1 | 23.6 |
| S2 | 23.8 | 23.9 | 23.6 | 23.7 |
| S3 | 24.4 | 25.5 | 24.1 | 25.2 |
| S4 | 23.4 | 23.7 | 24.0 | 23.8 |
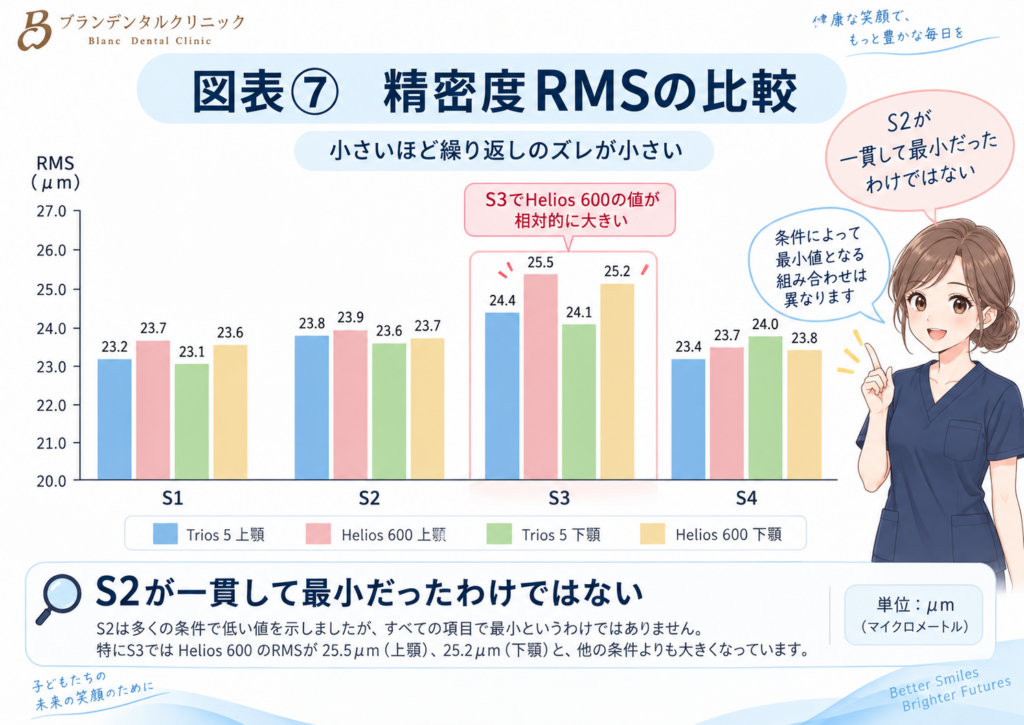
こちらでは、S2がすべての条件で最小ではありません。
Trios 5では、上顎・下顎ともS1のRMSがもっとも小さくなっています。
Helios 600でも、S1またはS4の方がS2よりわずかに小さい条件があります。
したがって、
「S2が真度でも精密度でもすべて最良だった」
とは言えません。
早期公開版では、本文とTable 3に少し整合しないところがあります
今回の論文の抄録や考察には、S2について「もっとも高い精度を示した」「真度・精密度とももっとも良好だった」という趣旨の記述があります。
しかし、実際のTable 3を見ると、精密度のRMSはS2が一貫して最小ではありません。
そのためこの記事では、
S2は真度では両機種・上下顎で数値上もっとも良好だった。
一方、精密度まで一貫して最良だったわけではない。
と整理します。
なお、この論文は記事執筆時点では早期公開版(Article in Press)です。
査読・受理は済み、DOIも付いている引用可能な論文ですが、最終編集版へ置き換わる前の状態です。
この記述の食い違いは、今後の最終版で修正される可能性があります。
この研究で一番はっきりしたのは「S2が優勝した」ことではありません
今回の結果で、一番重要だと感じたのは、
「走査法の影響が、使うスキャナーによって違った」
という点です。
統計解析では、スキャナーの種類 × 走査法の相互作用が、
- 真度:F(3,72)=11.93、p<0.001
- 精密度:F(3,72)=11.43、p<0.001
と、どちらも有意でした。
難しい言葉に見えますが、意味は比較的シンプルです。
走査法を変えたときの影響が、2機種で同じではなかった。
ということです。
論文自身も、4走査法全体に共通した単純な優劣より、Helios 600でS3を使ったときの性能低下が主な統計学的所見だったと整理しています。
Trios 5では4走査法の差がはっきりしませんでした
Trios 5では、今回の4走査法を比較しても、真度について走査法の明確な影響は確認されませんでした。
精密度でも、上顎・下顎とも走査法間に統計学的有意差は確認されませんでした。
ただし、
「Trios 5なら、どう動かしても同じ」
という意味ではありません。
今回調べたのは、
- この混合歯列模型
- 今回の4走査法
- 33 mmの開口量
- 1人の術者
- 今回使用したソフトウェア
という条件に限られます。
正確には、
「今回の実験条件では、Trios 5について走査法による統計学的有意差を確認できなかった」
までです。
一方、Helios 600ではS3のRMS増加がはっきりしました
Helios 600では結果が違いました。
3分割+ジグザグのS3で、真度・精密度ともRMSが大きくなる比較が複数確認されています。
真度
- 上顎:S3 vs S1 p=0.029
- 上顎:S3 vs S2 p=0.019
- 下顎:S3 vs S1 p=0.047
- 下顎:S3 vs S2 p=0.010
- 下顎:S3 vs S4 p=0.036
精密度
- 上顎:S3 vs S1 p=0.005
- 上顎:S3 vs S2 p=0.015
- 上顎:S3 vs S4 p=0.004
- 下顎:S3 vs S1 p=0.017
- 下顎:S3 vs S2 p=0.027
- 下顎:S3 vs S4 p=0.040
したがって今回の結果は、
「S3は悪い走査法だった」
というより、
「Helios 600と今回のS3を組み合わせたときに、RMSが増えた」
と読む方が正確です。
「ジグザグ走査は精度が悪い」とは言えません
ここはかなり誤解されやすいところです。
「S3で結果が悪かった」と聞けば、
「じゃあジグザグに動かすのが悪いの?」
と思いますよね。
しかし、そうとは言えません。
そもそもS1の前歯部にもジグザグの動きがあります。
さらにS3で変わったのは、
- 3つに分けて取得すること
- ジグザグに動かすこと
の両方です。
しかもTrios 5では、S3だけが有意に悪化したわけではありません。
したがって今回言えるのは、
「Helios 600では、今回設定された3分割ジグザグのS3でRMSが増加した」
までです。
「ジグザグに動かすと口腔内スキャンは不正確になる」と一般化することはできません。
ちなみにICC 0.999は「99.9%正確」という意味ではありません
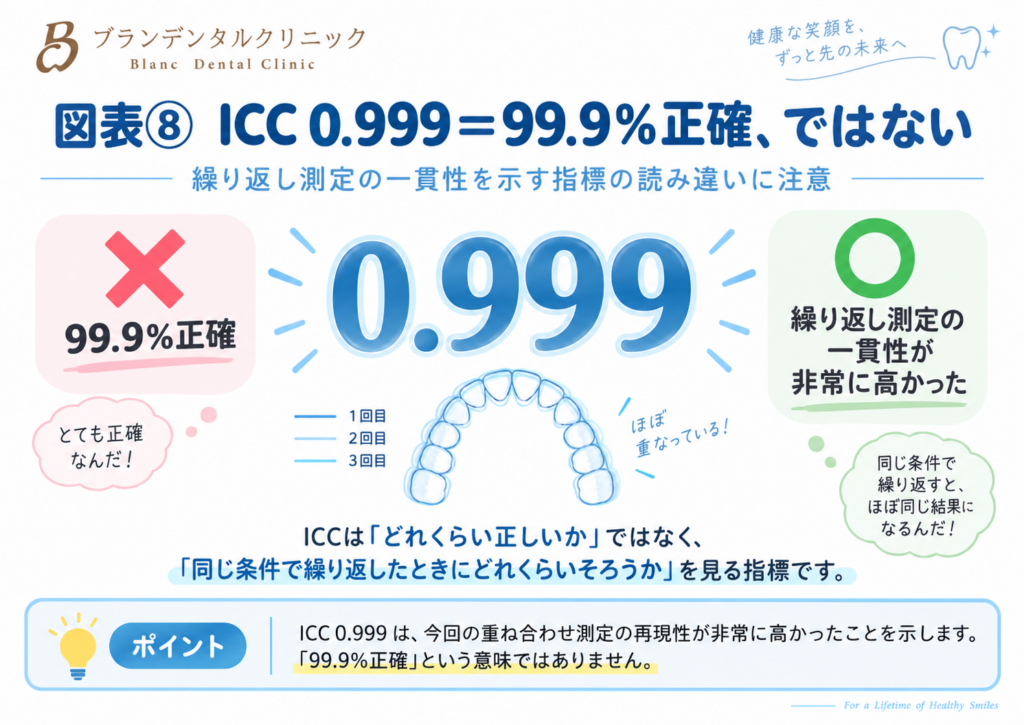
研究結果には、ICCという指標も出てきます。
今回の反復測定では、
ICC 0.999
95%信頼区間 0.997〜0.999
p<0.001
でした。
0.999と聞くと、
「99.9%正確だったの?」
と思ってしまいそうです。
でも、そういう意味ではありません。
ICCは今回、繰り返し測定した結果の一貫性がどれくらい高かったかを見るために使われています。
実物との誤差が0.1%しかなかった、という意味ではありません。
こういう数字は、何を測っている数字なのかを確認しないと、見た目だけで誤解しやすいですね。
そもそも、なぜ「動かし方」で3次元データが変わるのでしょう?
以前の「口腔内スキャナーで歯型が3Dになるのはなぜ?カメラで読み取る光学印象のしくみ」では、口腔内スキャナーがどうやって歯の立体データを作るのかを詳しく紹介しました。
今回の記事では必要なところだけ振り返ります。
口腔内スキャナーは、口の中を一度に丸ごと撮っているわけではありません。
小さな範囲から得た点の集まりを次々に取得し、前後のデータを位置合わせしながら、三角形の網目状の立体データへ組み上げていきます。
つまり機械は、
「今読み取っている場所は、さっき読み取った場所のどこにつながるのか」
を判断しながら進んでいます。
スキャナーは少しずつ「現在地」を確認しながら進んでいる
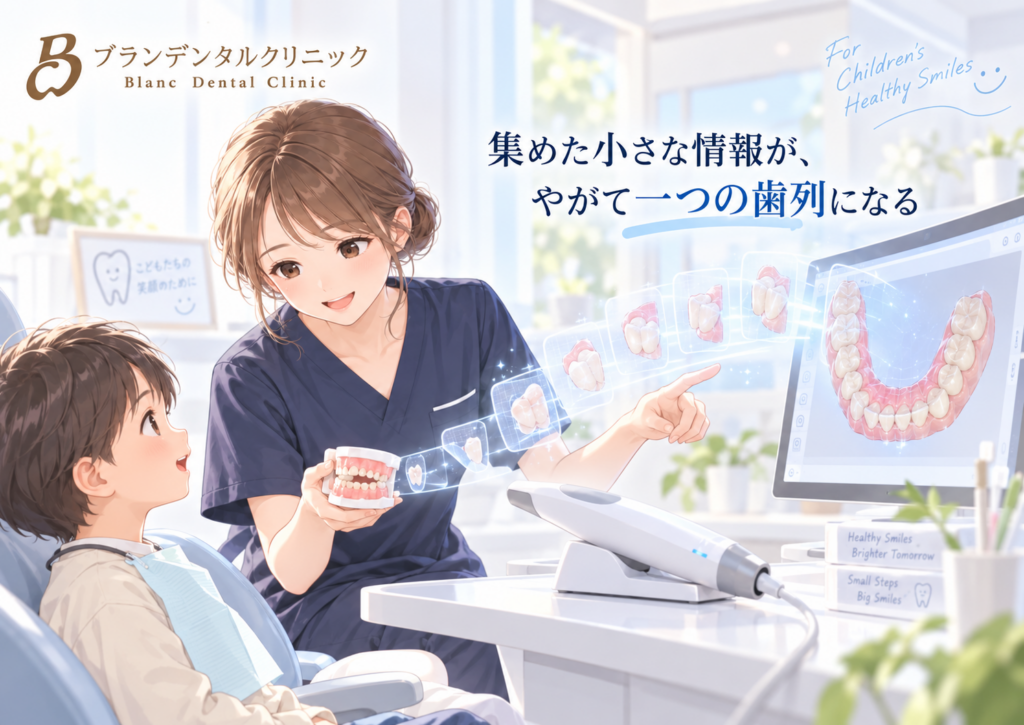
イメージとしては、現在地を確認しながら地図を作っていくようなものかもしれません。
今いる場所と、一つ前にいた場所に共通する形を見つけ、
「ここはこの続きだ」
と判断しながら先へ進む。
ところが、
- 重なっている情報が少ない
- スキャナーの向きが急に変わる
- 一度中断して違う方向から再開する
- 似たような形の面が長く続く
といった条件が加わると、つなぎ合わせが難しくなる可能性があります。
このような接続時のズレが、いわゆるつなぎ合わせの誤差(stitching error)です。
この記事では以後、なるべく「つなぎ合わせの誤差」と呼びます。
「どこから始めるか」まで影響する可能性があります
走査する順番そのものを比較した別の研究もあります。
ZaroneらはTRIOS 3を使い、完全無歯顎の上顎模型を複数の方法で走査しました。
その中には、
歯槽堤 → 頬側 → 口蓋側
という順番と、
歯槽堤 → 口蓋側 → 頬側
という順番がありました。
最終的に読み取る場所はほぼ同じでも、頬側と口蓋側のどちらを先に取得するかが違います。
結果として、走査法によって真度・精密度に差がありました。
著者らは、口蓋側を先に取得した条件では、早い段階で生じた位置合わせのズレが、その後の頬側走査へ進むにつれて積み重なった可能性を考察しています。
もちろん、これは完全無歯顎模型を使った別研究です。
今回の小児混合歯列へ直接当てはめることはできません。
それでも、
走査戦略とは「線の形」だけではなく、開始地点や取得順序まで含む
ということを理解する材料にはなります。
「目印が多いほど正確」と単純には言えません
人間の感覚では、
「特徴的な凹凸がたくさんある方が、場所を覚えやすそう」
と思います。
口腔内スキャナーでも、形の特徴が位置合わせの手掛かりになる可能性があります。
ところが、先ほどの無歯顎研究では、口蓋のしわがはっきりした模型の方が、比較的滑らかな模型より全体の真度が悪くなる条件もありました。
一見すると、
「じゃあ目印は少ない方がいいの?」
と思ってしまいます。
しかし、ここで重要なのが評価している数字の意味です。
RMSは「位置合わせの上手さ」だけを表す数字ではありません
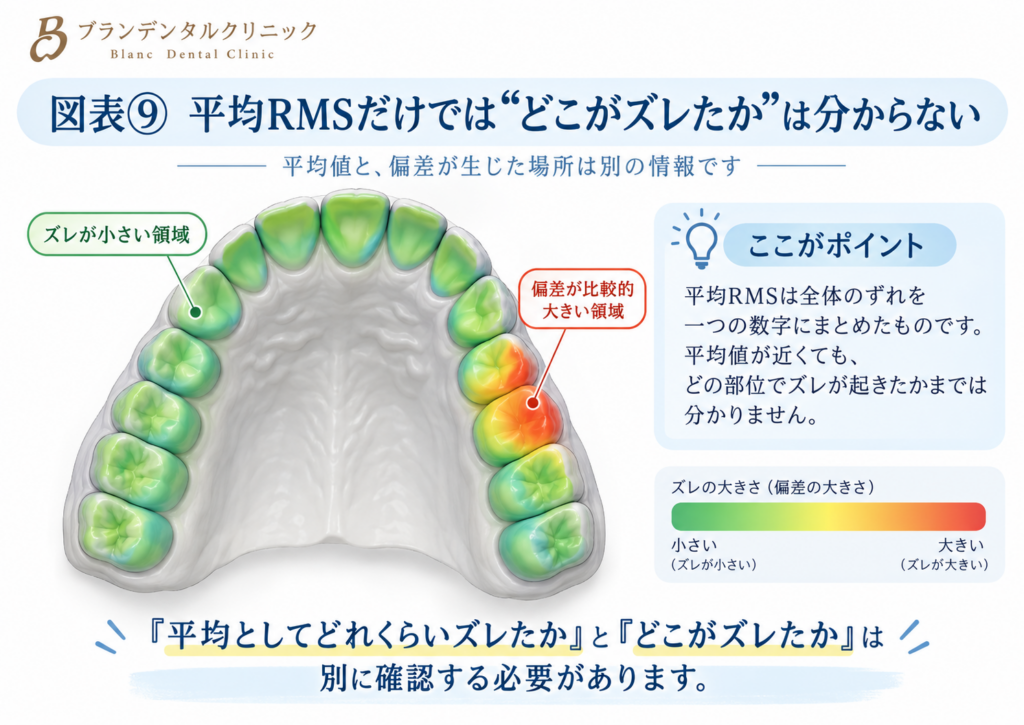
RMSは、3次元表面全体のズレを一つの数字へまとめています。
そのため、全体が少しずつ均等にずれている場合と、ほとんどの部分は合っているけれど一部だけ大きくずれている場合とで、似たRMSになることがあります。
さらに、複雑な凹凸が位置合わせの手掛かりとして役立っていたとしても、その複雑な表面そのものを再現する局所的な誤差が大きければ、全体のRMSを押し上げる可能性があります。
別の研究でも、口蓋のしわについて、位置合わせを助ける可能性と、局所的な偏差が全体の平均値へ影響することを分けて考える必要があると論じられています。
つまり、
RMSが少し大きい=ソフトウェアが完全に現在地を見失った
という意味でもありません。
だから論文には「色分けした誤差マップ」もあります
今回の中心論文では、数字だけでなく、3次元モデルのどこにどれくらい偏差が出たのかを色分けした図も掲載されています。
Fig.3が真度、Fig.4が精密度の分布です。
平均値だけ見ると、
「10 μm」
という一つの数字です。
しかし、すべての歯面が一様に10 μmずれているわけではありません。
どこに偏差が集中したのかを見ることも大切です。
奥歯や、口蓋・舌側へ移るところは難しい?
中心論文では、後方歯列や口蓋側・舌側へ移る部分で偏差が大きくなったことについて、全歯列走査の途中でつなぎ合わせの誤差が積み重なった可能性が考察されています。
また、滑らかな口蓋側の面は、咬む面などより特徴的な形が少なく、位置を追跡しにくくなる可能性も挙げられています。
ただし、
「奥歯は必ず精度が低い」
という意味ではありません。
今回の模型、今回の走査法、今回の2機種で見られた偏差について、著者らが考えた一つの説明です。
実際、口の中は「どこでも同じ撮りやすさ」ではありません
完全無歯顎の上顎を場所ごとに調べた別の研究では、
- 口蓋
- 平坦な顎堤
- 上顎結節
- 切歯乳頭の後方
などで比較的大きな偏差が確認されています。
著者らは、平坦で特徴の乏しい場所では、連続するデータ同士をつなぐのが難しくなる可能性を考察しています。
これも今回の小児歯列とは別条件ですが、口腔内スキャンは、口の中のどこでも同じように簡単に取得できるわけではないと考える材料になります。
「目印を付ければ解決」でもありません
同じ無歯顎模型研究では、位置合わせを助けるために人工的な目印を付ける実験も行われました。
立体的に盛り上げたレジンの目印では、目印なしより真度・精密度が数値上良くなりましたが、有意差は確認されませんでした。
一方、表面に色を付けただけの平らな目印では、精密度がかえって悪化しました。
著者らは、表面形状そのものを変える目印と、色だけを変える目印では、位置合わせへの働き方が異なる可能性を考察しています。
人間にとって分かりやすい「印」と、ソフトウェアが3次元の位置合わせに利用しやすい特徴は、必ずしも同じではないのかもしれません。
スキャナーのヘッドは小さいほど子ども向き?
子どもの口を考えると、大きな機械より小さなスキャナーヘッドの方が入りやすそうです。
操作のしやすさという意味では納得しやすい話です。
ただし、口に入りやすいことと、取得データの精度が高いことは同じではありません。
Anらは、スキャナー先端の大きさ、走査速度、走査パターンを変えて比較し、先端の大きさや走査条件によって真度・精密度が変わることを報告しています。
限られた1機種の実験なので、すべての口腔内スキャナーに同じことが起こるとは言えません。
今回比較されたTrios 5とHelios 600でも、読み取り部分の大きさは同じではありません。
そのため、
「光学方式が違ったから今回の差が出た」
と一つの要因だけで説明することはできません。
左右への動きだけでなく「歯からどれくらい離すか」も操作の一部です
患者さんから見ると、先生はスキャナーを歯の上で動かしているだけに見えます。
でも実際には、歯面からどれくらい離して持つかという要素もあります。
スキャナー先端と読み取る面との距離である走査距離と、安定して読み取れる焦点深度は同じものではありません。
そして、適切な距離や焦点範囲はスキャナーによって異なります。
つまり「動かし方」といっても、前へ進む、横へ回る、ジグザグに動かす、だけではありません。
歯面との距離や角度を保ちながら動かすことまで含めた三次元的な操作なのです。
なぜ「歯列全体のスキャン」で走査経路が問題になりやすいのでしょう?
一本の歯の周囲を短い範囲だけ読み取るのと、右奥歯から左奥歯まで一つの3次元歯列として構築するのとでは条件が違います。
走査する範囲の長さは、口腔内スキャンの精度に影響し得る要因の一つです。
全歯列では、
右奥歯 → 前歯 → 左奥歯
という長い範囲を、一つの立体としてつなげていかなければなりません。
そのため、途中をどの経路で進むかがより重要になる可能性があります。
なお、口腔内スキャンと従来の型取りが、どんな症例でも同じように使えるわけではありません。この違いについては、「歯医者の型取りでオエッとなる人は口腔内スキャン一択?『楽でも向かない』ケースと従来の型取りを使う理由」でも詳しく紹介しています。
S2の「途中で区切る」と、失敗した部分を撮り直すことは別です
今回のS2は、途中で区切る非連続走査でした。
すると、
「じゃあ細かく区切って何度も撮った方が正確なの?」
と思うかもしれません。
でも、これも同じではありません。
S2は、最初から計画された場所で区切る走査法です。
一方、実際の診療では、
- 「この部分のデータが抜けた」
- 「舌が入った」
- 「ここだけもう一度撮りたい」
などの理由で、一部を削除して取り直すこともあります。
この「撮り直し」はS2とは別です。
Gómez-Poloらの研究でも、欠けたデータ部分を再走査してつなぐ操作が全歯列スキャンの精度へ影響し得ることが検討されています。
中心論文も、分割したデータを再びつなぐ際に、重なり合う形の情報が不足していたり、スキャナーの角度が大きく変わったりすると、局所的なつなぎ合わせの誤差が増える可能性を挙げています。
したがって、
「細かく分割すればするほど正確」
とも言えません。
なぜS2の真度が数値上良かったのでしょう?
ここからは、研究で直接証明された結果ではなく、著者らの考察です。
S2では、長い経路を最初から最後まで一気に走り続ける必要がありません。
33 mmに開口量を制限した今回の条件では、途中で計画的に区切ることで、スキャナーの位置を取り直しやすかった可能性があります。
一方S3では、分割することに加え、ジグザグに方向を変えることも組み合わされています。
そのため、一部のスキャナーでは位置合わせが難しくなった可能性があります。
ただし、「S2が良かった原因」を直接調べた研究ではありません。
今回確認されたのは結果であって、その理由については著者らの考察です。
この二つは分けて読む必要があります。
先行研究でも「この走査法なら必ず最良」とはなっていません
今回の研究だけを見ると、
「ではS2を新しい標準にすればいいのでは?」
と思うかもしれません。
しかし、これまでの全歯列走査研究を見ても、結果はそんなに単純ではありません。
Ortensiらは、複数の口腔内スキャナーと走査法を比較し、走査法の影響が機種によって同じではないことを報告しています。
Maiらは、全歯列を分割して取得し、あとから結合する方法を検討しました。2分割が選択肢になり得る一方、分割数や走査経路の組み合わせによっては誤差が増えることも示されています。
Schlöglらも複数の走査パターンを比較し、全歯列では走査経路によって結果が変わることを報告しています。
さらに小児模型を使ったAlpkılıç-İşseverらの研究でも、連続走査と非連続走査が比較されていますが、「非連続ならすべて同じ」という結果ではありません。
つまり、これまでの研究を含めても、
すべての口腔内スキャナーに共通する唯一の最適走査法が決まったとは言えません。
むしろ今回の新しい研究は、機種ごとに走査経路との相性を考える必要があるという考えをさらに補強した研究と見る方がよさそうです。
Trios 5は「ジグザグに強いスキャナー」なのでしょうか?
これも言い切ることはできません。
今回の論文では、Trios 5は共焦点方式、Helios 600は構造化光を利用した三角測量方式であることから、光学方式の違いも可能性の一つとして考察されています。
しかし著者らは同時に、
- スキャナーヘッドの形
- 読み取り範囲
- 校正状態
- 読み取り速度
- 画像処理
- つなぎ合わせを行うソフトウェア
なども影響し得るため、結果を光学方式だけで説明することはできないとしています。
したがって、
「共焦点方式ならジグザグに強い」
とは言えません。
今回分かったのは、今回使用されたTrios 5では、今回の4走査法による統計学的有意差が確認されなかったということです。
統計学的には違った。でも実際の差は何μm?
ここもかなり重要です。
Helios 600でS2とS3を比較すると、
| 指標 | S2 | S3 | 絶対差 |
|---|---|---|---|
| 上顎・真度 | 9.9 μm | 12.1 μm | 2.2 μm |
| 下顎・真度 | 9.5 μm | 11.2 μm | 1.7 μm |
| 上顎・精密度 | 23.9 μm | 25.5 μm | 1.6 μm |
| 下顎・精密度 | 23.7 μm | 25.2 μm | 1.5 μm |
割合だけで見ると、真度では2割前後違って見える条件があります。
しかし絶対値で見ると、差は数μmです。
ここで、
統計学的に違うこと
と、
臨床で大きな違いになること
を分けて考える必要があります。
この数μmで被せ物や矯正治療の結果が変わるのでしょうか?
今回の研究からは分かりません。
測定したのは、口腔内スキャナーで得られた3次元データのRMSです。
その後、そのデータを使って、
- 被せ物を作った
- 矯正装置を作った
- マウスピースを作った
- 再製作率を調べた
という研究ではありません。
したがって、
「S3で撮ると被せ物が合わなくなる」
とは言えません。
著者らも、今回確認された統計学的な差について、実際の小児歯科治療における臨床的重要性は限定的かもしれず、治療結果の差を直接示すものではないと注意しています。
「100 μmより小さいから全部同じ」でもありません
中心論文では、先行研究で使われてきた一つの目安として、100 μm未満という値を紹介しています。
今回得られたすべての真度・精密度のRMSは、それよりかなり小さい値でした。
ただし、100 μmがすべての歯科治療に共通する絶対的な合格ラインという意味ではありません。
何のためのスキャンなのかによって、求められる精度は変わります。
さらに今回のRMSは、「best-fit」と呼ばれる方法で3次元データを最もよく重ね合わせて比較しています。
原著自身も、この方法では表面の偏差が数学的に分散される可能性があるため、RMSをそのまま「実物がその距離だけずれた」と解釈するものではなく、今回の条件内で比較する指標として扱っています。
数字を見るときは、
「何μmだったか」
だけでなく、その数字が何を表しているのかまで確認する必要があります。
そして何より、今回の模型には「子ども」がいません
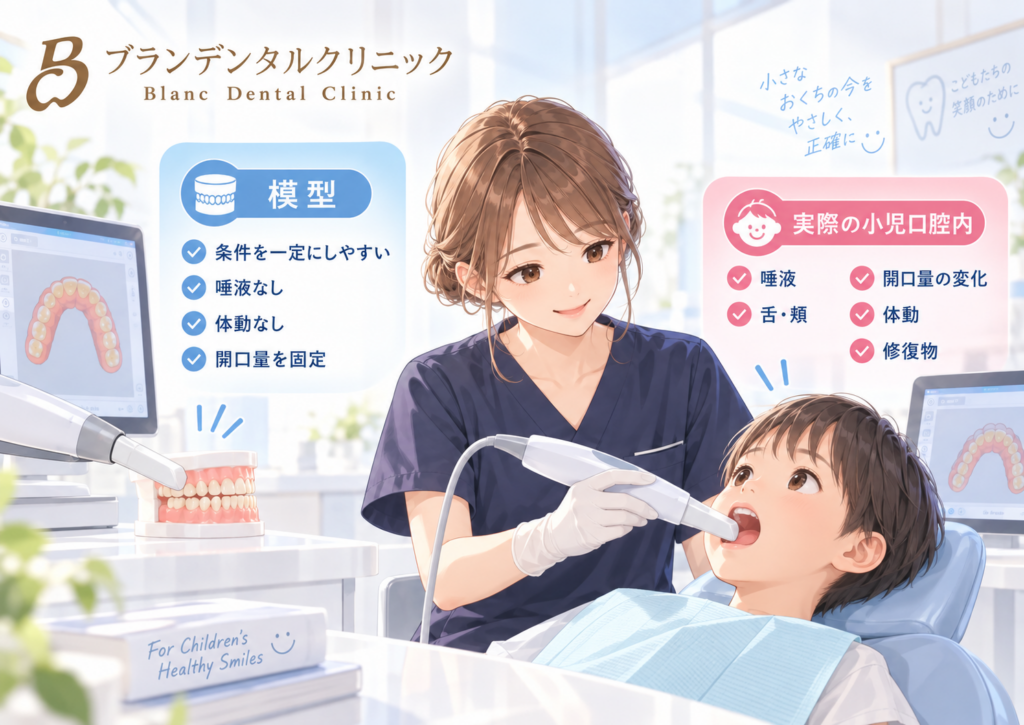
今回の研究の大きな限界です。
模型には、
- 唾液がありません
- 舌が動きません
- 頬が戻ってきません
- 途中で飲み込みません
- 「ちょっと休みたい」と口を閉じることもありません
- 頭も動きません
- 血液や湿気もありません
- 既存の修復物も再現されていません
さらに、
- 模型は1種類
- 術者は1人
- 開口量は33 mmのみ
- スキャナーは2機種のみ
です。
80回走査していても、80種類の子どもの歯列を調べたわけではありません。
実際の診療では、スキャン前に水分を取り除いたり、舌や頬をよけたり、必要な歯面が見える状態を作ったりすることも大切です。
この「スキャンする前の準備」については、「型取りの前に歯を整えるのはなぜ?被せ物を作る前の支台歯形成と印象の準備」でも詳しく紹介しています。
だから「子どもならS2で撮ればいい」とはまだ言えません
今回言えるのは、
小児の混合歯列模型を33 mmの開口量に固定し、2種類のスキャナーで調べた条件では、S2の真度RMSが数値上もっとも小さかった
ということです。
一方、この研究だけでは、
「小児患者ならS2が最良」
とは言えません。
さらに、
- 「S2が一番速い」
- 「S2が一番楽」
とも言えません。
今回、走査時間や患者さんの快適性そのものは測定していないからです。
模型には「快適だった」と答えてもらうこともできません。
当院で使用しているiTeroにも、そのまま当てはまるのでしょうか?
ここも明確にしておきたいところです。
ブランデンタルクリニックで使用しているiTeroは、今回の比較対象ではありません。
今回研究されたのは、Trios 5とHelios 600です。
したがって、
「今回S2がよかったから、iTeroでもS2が最適」
とは判断できません。
むしろ今回の研究で重要だったのは、機種によって走査法の影響の受け方が違ったことでした。
それなら、ある機種で見つかった最適な方法を、そのまま別の機種へ当てはめることには慎重になるべきでしょう。
「高性能なスキャナーなら、誰がどう動かしても同じ」でもありません
口腔内スキャンの精度に影響し得る術者側の要因としては、
- スキャナーの方式や機種
- スキャナーヘッドの大きさ
- 校正
- 歯面との距離
- 周囲の温度や湿度
- 照明
- 術者の経験
- 走査経路
- 走査する範囲
- 中断や再開
- 重ねて取得する方法
など、多くの項目が研究されています。
さらに患者さん側にも、
- 歯の形
- 歯間の空隙
- 口腔内の水分
- 修復物
- 口蓋の形
などがあります。
つまり、
良い機械だけでも完成しない。
上手に動かすだけでも完成しない。
機械、ソフトウェア、走査経路、口腔内の状態。
それらの組み合わせで一つのデジタル歯型が作られていきます。
歯科助手から見ると「ただなぞっている」ように見えるけれど
診療中の口腔内スキャンを横から見ていると、
- 先生が一度進んだ場所へ戻ったり
- 少し向きを変えたり
- 画面を見て止まったり
- 水分を吸ってから再開したり
します。
患者さんからすると、
「今、何をしているんだろう?」
と思うこともあるかもしれません。
でも今回の研究を読んでから見ると、その動きの意味が少し違って見えます。
口腔内スキャナーは、口の中へ入れれば、自動的に正しい3次元模型が完成するカメラではありません。
今どこまでデータがつながっているか。
抜けている場所はないか。
向きを急に変えすぎていないか。
次の面へどう移るか。
そうしたことを確認しながら、一つの立体データを組み上げていく道具です。
上顎と下顎を撮ったあと、なぜ今度は「噛んでください」になるの?
今回扱ったのは、上顎や下顎、それぞれの形をどう取得するかという話でした。
でも歯科治療では、それだけでは終わりません。
上顎と下顎が、どの位置関係で噛み合っているかも必要になります。
そこで行うのが「バイトスキャン」です。
以前の「口腔内スキャンで最後に噛むのはなぜ?バイトスキャンで上下の歯を合わせる仕組み」では、上顎・下顎それぞれの形を取る工程と、その2つを噛み合わせの位置で組み合わせる工程の違いを詳しく紹介しました。
今回の記事は、その一つ前にある、「そもそも一つの歯列をどう読み取るのか」を深掘りした内容です。
今回の研究で分かったこと
今回の小児歯列模型研究では、
- 走査法によって精度が変わる条件があった
- S2は真度で両機種・上下顎とも数値上もっとも小さいRMSだった
- ただし精密度ではS2が一貫してもっとも小さかったわけではない
- Trios 5では今回の4走査法間に統計学的有意差を確認しなかった
- Helios 600では3分割ジグザグのS3で真度・精密度のRMS増加が明瞭だった
- 走査法の影響は使用するスキャナーによって同じではなかった
ことが分かりました。
まだ分かっていないこと
一方で、
- 実際の子どもでも同じ結果になるのか
- 異なる歯並びでも再現されるのか
- 他の口腔内スキャナーでも同じなのか
- iTeroでも同じなのか
- 数μmの差が被せ物や矯正装置の結果を変えるのか
- どの走査法がもっとも速いのか
- どの走査法が患者さんにもっとも楽なのか
- 長期的な治療結果に違いが出るのか
は、今回の研究だけでは分かりません。
ここは「まだ分からない」と残しておくことも大切だと思います。
まとめ 口腔内スキャンは、機械だけで完成するものではありません
口腔内スキャナーを見ていると、
「高性能なカメラで歯を撮っている」
ように見えるかもしれません。
でも実際には、
- どこから始めるか。
- どちらへ進むか。
- どの面を先に読むか。
- 途中で区切るか。
- どんな軌道で動かすか。
そうした走査経路まで、完成する3次元データに影響する可能性があります。
今回の研究で私が一番面白いと感じたのは、
「S2が一番だった」という単純な話ではなく、同じS3でも2機種で結果が違ったこと
でした。
機械の性能だけでもない。
術者の動かし方だけでもない。
その組み合わせによって、出来上がるデータが変わり得る。
次に診療室で先生が口腔内スキャナーを一定の順番で動かしていたら、
「ただ歯をなぞっている」
のではなく、
画面の中で小さな3次元情報を一つずつつないで、歯列全体を組み立てている途中なんだ
と思って見てみようと思います。
参考文献
- Tunç H. Comparison of the accuracy of complete-arch scans obtained using different scanning strategies and intraoral scanners on a paediatric typodont model: an in vitro study. BMC Oral Health. 2026. Article in Press. doi:10.1186/s12903-026-10045-7.
- Ortensi L, La Rosa GRM, Ciletta S, Grande F, Pedullà E. Evaluation of the accuracy of digital impressions with different scanning strategies: An in vitro study. J Dent. 2024;151:105433.
- Alpkılıç-İşsever DŞ, Tokuç M. Effect of scanning strategies on trueness and time efficiency of digital impression on paediatric models. Int J Paediatr Dent. 2025;35(3):639-647.
- Schlögl K, Güth JF, Graf T, Keul C. Accuracy of full arch scans performed with nine different scanning patterns: an in vitro study. Clin Oral Investig. 2025;29(1):92.
- Mai HY, Mai HN, Lee CH, Lee KB, Kim SY, Lee JM, Lee KW, Lee DH. Impact of scanning strategy on the accuracy of complete-arch intraoral scans: a preliminary study on segmental scans and merge methods. J Adv Prosthodont. 2022;14(2):88-95.
- Zarone F, Ruggiero G, Ferrari M, Mangano F, Joda T, Sorrentino R. Comparison of different intraoral scanning techniques on the completely edentulous maxilla: An in vitro 3-dimensional comparative analysis. J Prosthet Dent. 2020;124(6):762.e1-762.e8. doi:10.1016/j.prosdent.2020.07.017.
- Gómez-Polo M, Piedra-Cascón W, Methani MM, Quesada-Olmo N, Farjas-Abadia M, Revilla-León M. Influence of rescanning mesh holes and stitching procedures on the complete-arch scanning accuracy of an intraoral scanner: An in vitro study. J Dent. 2021;110:103690.
- An H, Langas EE, Gill AS. Effect of scanning speed, scanning pattern, and tip size on the accuracy of intraoral digital scans. J Prosthet Dent. 2024;131(6):1160-1167. doi:10.1016/j.prosdent.2022.05.005.
- Fratila AM, Saceleanu A, Arcas VC, Fratila N, Earar K. Enhancing Intraoral Scanning Accuracy: From the Influencing Factors to a Procedural Guideline. J Clin Med. 2025;14(10):3562.
- International Organization for Standardization. ISO 5725-1. Accuracy (trueness and precision) of measurement methods and results—Part 1: General principles and definitions. Geneva: ISO; 1994.