2026年9月02日
(院長コラムの徒然コラム)
はじめに
2024年の夏、歯科医師として少々ぎょっとするニュースが世界を駆け巡りました。
「AI歯科ロボットが、人間に対して世界で初めて完全自動の歯科治療を行った」
「クラウン治療を約15分で終えた」
「人間の歯科医師より約8倍速い」
報道に並んだ言葉だけを読むと、いよいよ私たち歯科医師も、タービンをロボットに明け渡す日が来たように思えます。
ただし、少し複雑な経緯があります。
人間の歯をロボットが削ったこと自体は、2024年7月に企業から発表されていました。
一方、登録7人、処置完遂6人、平均39μm、事前製作冠5個を永久合着という研究データが公表されたのは、2025年のプレプリントです。
そして2026年8月、ようやく査読後の論文が『Communications Medicine』に掲載されました。
つまり、この歯科ロボットは、研究論文より先に世界的なニュースになったのです。
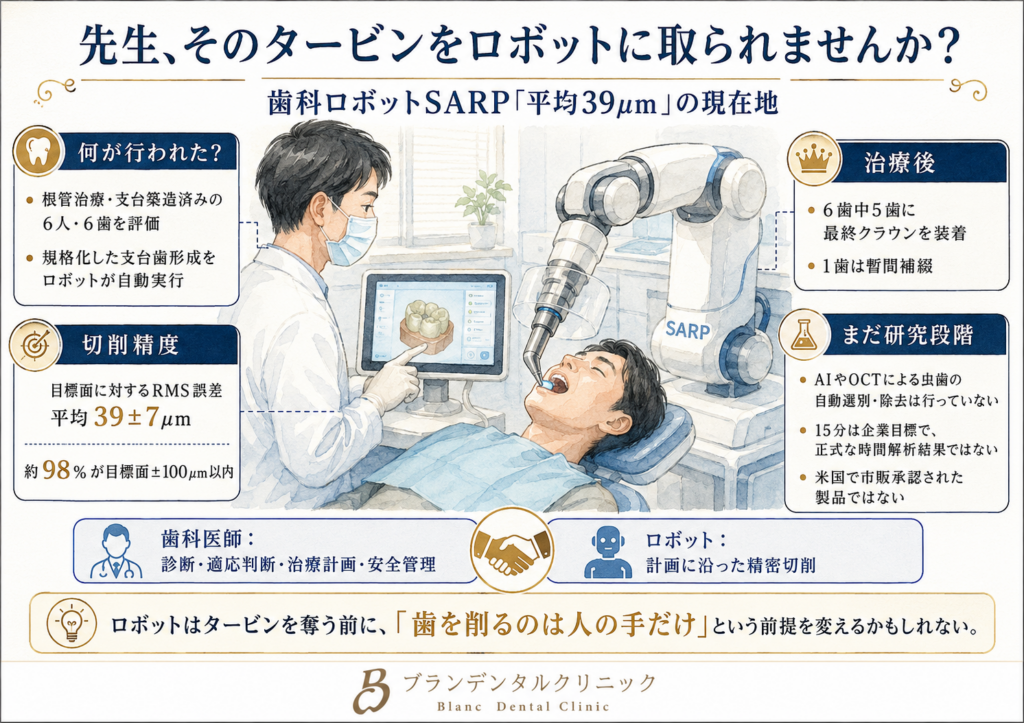
論文に記録された中心的な数字は、「平均39μm」。
0.039mmです。
確かに驚くべき数字です。しかし、39μmという数字だけで「人間より上手に歯を削れる」「もう歯科医師はいらない」と結論づけることはできません。
むしろ原著を細かく読むと、この研究の本当の面白さは、ロボットアームの器用さだけではないことが分かります。
歯を削る前にクラウンを作ってしまうこと。
患者さんが少し動いても、歯とロボットの位置関係を崩しにくくしたこと。
そして、歯科医師の仕事を丸ごと自動化するのではなく、「決められた形を再現する工程」だけを機械へ切り出したこと。
今回は、2024年の企業発表、2025年のプレプリント、2026年の査読後論文を分けて読みながら、話題になった「世界初」「15分」「完全自動」「AI」「平均39μm」が、それぞれどこまで事実なのかを確認します。
先に結論を申し上げます。
明日、私たち歯科医師がタービンを置くことにはなりません。
しかし、「歯を削るのは人間の手でなければならない」という境界線は、すでに動き始めています。
2024年、「世界初」は論文より先に発表された
2024年7月30日、米国のスタートアップ企業Perceptive Technologiesは、「AI駆動型ロボットシステムを用いて、人間に対する世界初の完全自動歯科処置を完了した」と発表しました。
翌7月31日にはRefractorなどの海外メディアが、
「完全自動のロボット歯科医が、人間に対する世界初の処置を行った」
と大きく報じました。
記事では、人間の歯科医師なら約2時間かかるクラウン治療を、ロボットなら約15分で行えると紹介されています。
さらに、
- OCTによる三次元画像
- AIによる虫歯診断
- 人間より約8倍速い処置
- 患者さんが大きく口を開け続けなくてよい可能性
- 治療費を下げられる可能性
- 歯科医師不足を補える可能性
まで語られました。
歯科医療の未来を感じさせる、実に魅力的な物語です。
ただし、2024年に公表されたのは、臨床研究論文ではありません。
企業によるプレスリリースと、その内容をもとにしたニュース記事です。
何月何日に実際の処置が行われたのか、対象歯がどのような状態だったのか、局所麻酔を使ったのか、どのような形成形態だったのか、精度をどう測ったのかは示されていませんでした。
登録患者数、離脱例、適合しなかったクラウン、追跡期間といった研究全体の情報も公表されていません。
2024年の時点で分かったのは、
「人間の歯にロボットを使用した処置が行われ、その完了を企業が発表した」
というところまでです。
「15分」「完全自動」「AI」「世界初」という言葉は、その時点では、第三者が方法と結果を検証できる学術データではありませんでした。
2024年、2025年、2026年――情報は三段階で出てきた
今回の歯科ロボットに関する情報は、三段階で公表されています。
2024年7月――企業による成功発表
Perceptiveが、一人の患者に対して自動ロボットによる歯科処置を完了したと発表しました。
写真や動画も公開され、世界中のニュース媒体で報じられました。
しかし、詳細な研究方法や症例群の結果は公表されていませんでした。
2025年6月――プレプリントで研究データが公開
2025年6月3日、Research Squareに「First in-human intervention using a semi-automated robot for tooth restorative treatment」というプレプリントが掲載されました。
ここで初めて、
- 登録7人
- 処置完遂6人
- 1人はクランプを装着できず離脱
- 平均RMS偏差39μm
- 事前製作冠5個を永久合着
- 1個は最終補綴物として適合せず
という研究データがまとまって公表されました。
プレプリントは、査読前に公開された論文原稿です。
速報性はありますが、専門家による査読を通過した完成版ではありません。
2026年8月――査読後論文が早期公開
論文は2025年4月23日に『Communications Medicine』へ投稿され、2026年7月30日に採択されました。
2026年8月12日、査読済み・採択済み論文の早期公開版として掲載されています。
現時点ではArticle in Pressであり、出版社による最終的な編集前の版です。今後、校正を経て正式なVersion of Recordへ置き換えられる予定です。
したがって、臨床的事実を確認するときは、
2024年のニュース記事より2025年のプレプリントを優先し、プレプリントより2026年の査読後版を優先する
という読み方が基本になります。
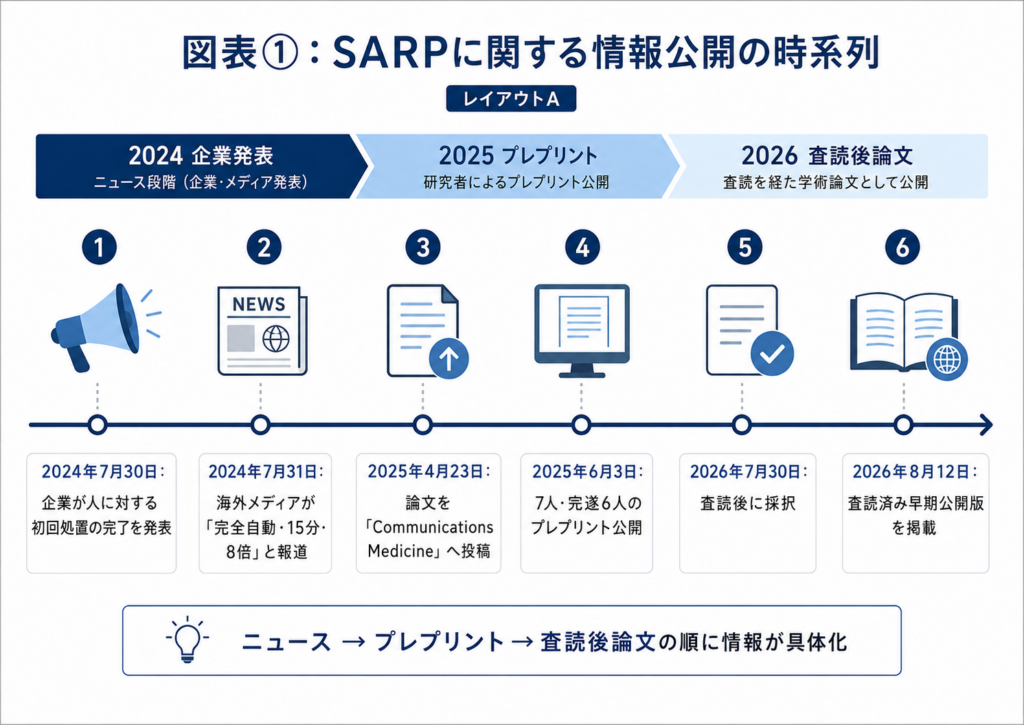
- 2024年7月30日:企業が人に対する初回処置の完了を発表
- 2024年7月31日:海外メディアが「完全自動・15分・8倍」と報道
- 2025年4月23日:論文を『Communications Medicine』へ投稿
- 2025年6月3日:7人・完遂6人のプレプリント公開
- 2026年7月30日:査読後に採択
- 2026年8月12日:査読済み早期公開版を掲載
なお、2024年に広報された患者が、後の6症例のうちの一人だった可能性はあります。
同じPerceptiveの装置で、報道上は同じコロンビア・バランキージャにおけるクラウン形成だからです。
しかし、2024年の発表にも2026年の論文にも、「2024年に報道された患者は被験者番号○番である」という対応関係は記載されていません。
さらに、2024年の企業発表はOCTとAIを処置システムの一部として説明していますが、査読後論文に記載された臨床ワークフローではTRIOS 5口腔内スキャナーが使われ、OCTとAIは将来の統合候補として論じられています。
したがって、2024年の広報症例と2026年の6症例研究を、確認なく完全に同一視することはできません。
ここは分けて扱う必要があります。
2026年の査読後論文に現れたSARP
2026年の論文に登場するシステムは、SARPと呼ばれています。
SARPは、
「Semi-Automated Robotic Preparation system」
の略です。
日本語にすれば、「半自動ロボット歯牙形成システム」ほどの意味になります。
SARPは、論文中で今回評価された研究システムを指す名称として用いられています。
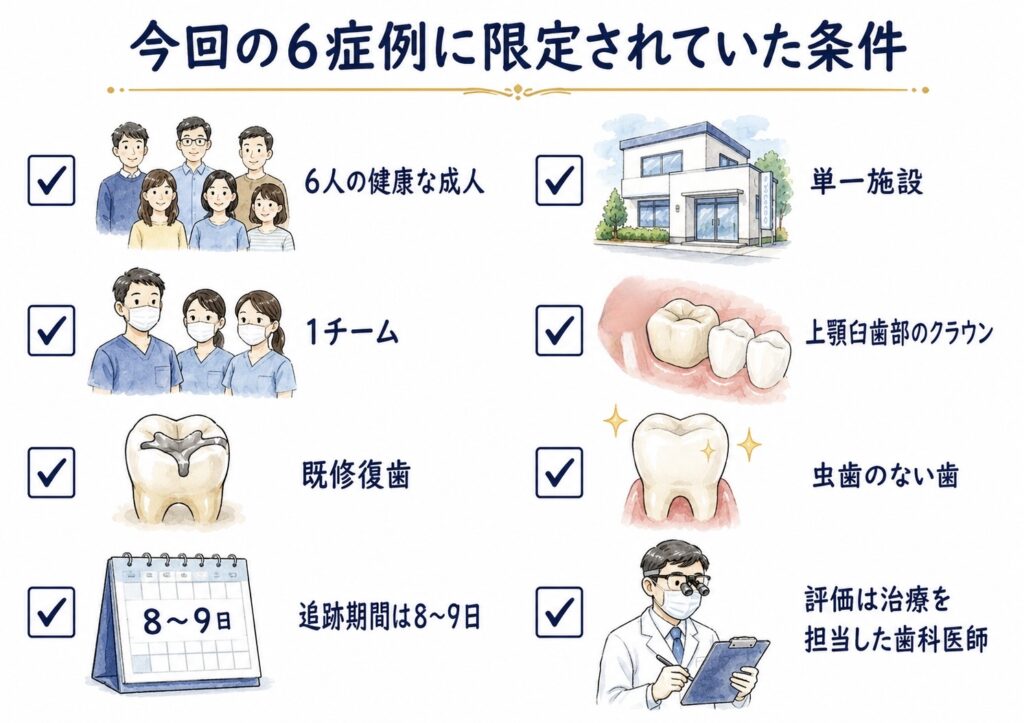
研究は、コロンビア・バランキージャの一つの歯科医院で行われました。
上顎臼歯部の単冠治療を対象とした、単群・早期実現可能性試験です。
参加者は7人。
そのうち1人は、固定用クランプを頬に接触させず装着することができず、固定工程で処置を継続できなかったため研究から離脱しました。
実際にロボットによる支台歯形成を受けたのは6人です。
内訳は男性5人、女性1人で、年齢は18~60歳でした。
対照群はありません。
人間の歯科医師がフリーハンドで形成した群との比較もありません。
統計的な優越性を検証するための正式な症例数設計も行われていません。
担当歯科医師とスタッフは、最初の患者さんを治療する前に、マネキンを使用した最低3時間の訓練を受けています。ただし、6症例では、一般の歯科医師がどの程度の訓練で安全に使用できるのか、学習曲線がどのようになるのかまでは評価できません。
この研究が答えた問いは、
「ロボットは人間より上手か」
ではありません。
「慎重に選んだ症例で、歯科医師の連続監視下に、ロボットが予定した支台歯形成を完遂できるか」
です。
論文自身も、示されたのは臨床的有効性ではなく、技術的な実現可能性であると明記しています。
なお、この研究は米国国立衛生研究所の助成を受けています。
5人の著者のうち、4人はPerceptive Technologiesの従業員かつ株式保有者です。残る1人も同社からコンサルティング報酬を受けています。同社は、研究対象となったシステムに関する知的財産権を保有しています。
治療を担当した現地歯科医師には、同社との金銭的利害関係はないと開示されています。
企業が自社技術を研究すること自体は珍しくありません。
しかし今後は、より大きな症例数と、独立した研究チームによる追試が必要です。
まず訂正。ロボットが使ったのはエアータービンではない
ここで、このコラムのタイトルについて白状しなければなりません。
「タービンをロボットに取られる」と書きましたが、SARPが使用したのは、厳密にはエアータービンではありません。
論文に記載されている構成は、
- Bien-Air MX2電動モーター
- NSK Ti-Max Z95Lの1:5増速コントラアングル
- Premier Dental 703.10Cダイヤモンドバー
です。
圧縮空気で羽根車を回すエアータービンではなく、電動モーターで増速コントラアングルを駆動しています。
歯科関係者以外には細かな違いに見えるかもしれませんが、切削時のトルク、回転数の安定性、制御のしやすさに関わるため、ロボット化を考えるうえでは重要な違いです。
詳しくは、当院の歯医者の「キーン」と「ブーン」は何が違う?高速・低速ハンドピースとタービン・コントラの使い分けでも解説しています。
つまり、ロボットに取られそうなのは、文字どおりの「エアータービン」ではありません。
歯科医師が手に持って行ってきた、
- バーの位置を決める
- 角度を維持する
- 一定の深さまで動かす
- 設計された形を再現する
という切削操作です。
SARPは、歯科医師の診断や治療計画を奪ったわけではありません。
歯科医師が決めた形を、ハンドピースで再現する役割を引き受けたのです。
SARPの本当の発明は「患者さんと一緒に動くこと」
工場で金属を削るロボットは、すでに珍しいものではありません。
材料を固定し、工具と材料の位置関係を正確に把握できれば、ロボットは高い再現性で同じ動作を繰り返せます。
しかし、歯科治療の対象は、工作機械のテーブルに固定された金属ではありません。
呼吸をし、唾を飲み込み、舌を動かし、ときには咳をする人間です。
頭がわずかに動くだけでも、数十μmの精度を狙う装置にとっては大きな誤差になります。頬粘膜、舌、唾液、対合歯、開口量といった条件も変化します。
SARPが採用した考え方は、患者さんの動きを外部カメラで追いかけ続けることではありません。
専用クランプを対象歯と隣接歯に固定し、そのクランプにロボットの基部を機械的に接続します。
患者さんの頭が少し動いたとき、歯だけがロボットから逃げるのではなく、歯とロボットの基準部が一緒に動く構造です。
論文では、この方式を機械的な「co-registration」と表現しています。
少々乱暴に言えば、ロボットが患者さんの動きを見て追いかけるのではなく、患者さんの歯列にしがみついているわけです。
これにより、歯と切削器具との相対的な位置関係を保ちやすくしています。
また、ロボットの重量が患者さんの歯列や頭部へそのまま加わらないよう、重力補償された懸垂機構で装置の重さを支えています。
ただし、ロボットが勝手に治療を始めるわけではありません。
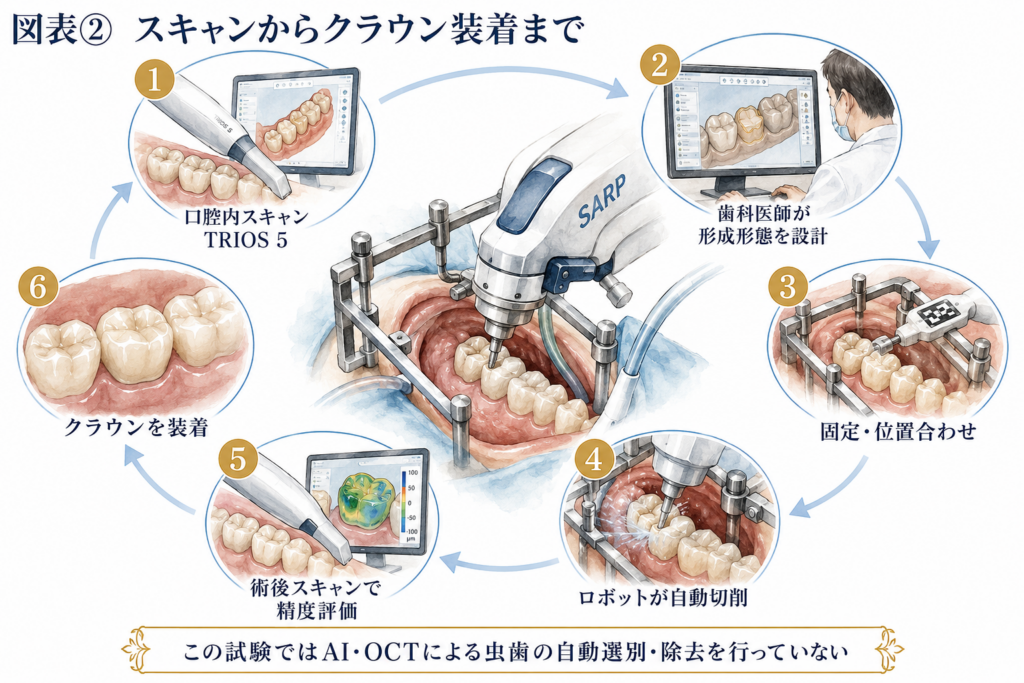
事前に取得した口腔内スキャンから形成形態を設計し、歯科医師がその計画を確認・承認します。
治療中は、歯科医師がフットペダルを踏み続けている間だけ、ハンドピースとロボットアームが作動します。
歯科医師が足を離せば停止します。
この構造を考えても、「完全自動のロボット歯科医」という表現は適切ではありません。
SARPは、歯科医師の計画と連続監視のもとで動く半自動の支台歯形成装置です。
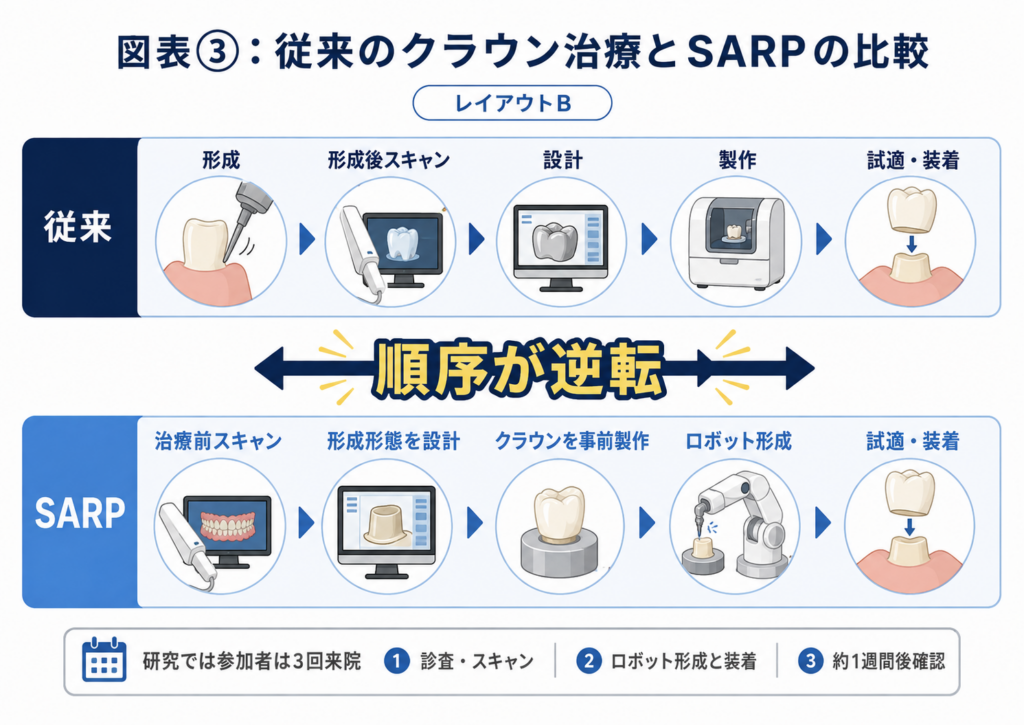
歯を削る前にクラウンを作る
SARPの臨床的な面白さは、39μmという形成精度だけではありません。
クラウン治療の順序そのものを逆転させた点にあります。
一般的なクラウン治療では、まず歯を削ります。
その後に印象採得または口腔内スキャンを行い、削った歯の形に合わせてクラウンを設計・製作します。
院内にCAD/CAM設備があれば、その日のうちにクラウンを製作して装着できる場合もあります。
しかし、その場合でも、
- 形成する
- 形成後の歯をスキャンする
- クラウンを設計する
- 加工する
- 適合を確認する
という順序は変わりません。
SARPでは、治療前の歯をTRIOS 5口腔内スキャナーで読み取り、コンピューター上で「ロボットが削り終えた後の形」を先に設計します。
歯科医師が設計を確認・承認した後、その形成形態をもとに、モノリシックジルコニアクラウンを治療前に製作しておきます。
治療当日は、ロボットが計画どおりの形へ歯を削り、その直後に、すでに完成しているクラウンを装着します。
つまり、
「実際に削った歯に合わせてクラウンを作る」
のではなく、
「先に作ったクラウンへ合うように、歯を計画形状どおり削る」
という発想です。
これは製造業では当たり前に見えるかもしれません。
しかし、生体を相手にする歯科治療では、計画した形と実際の形成を高い精度で一致させなければ成立しません。
SARPの平均39μmという数字が重要なのは、この「クラウン先行製作」を現実の診療で成立させる可能性を示したからです。
なお、今回の研究を「すべてが1回の通院で終わった」と紹介するのは正確ではありません。
参加者は、
- 診査と口腔内スキャン
- ロボットによる支台歯形成とクラウン装着
- 約1週間後の経過確認
という3回の来院をしています。
正確には、「形成を行った処置日に、事前製作したクラウンを装着できた」という結果です。
口腔内スキャナーについては、当院の口腔内スキャナーで歯型が3Dになる仕組みでも解説しています。
最初の壁は39μmではなく、頬粘膜だった
この研究で最初に注目したい数字は、実は39μmではありません。
「7人中1人」です。
研究には7人が登録されましたが、そのうち1人には歯列固定用のクランプを装着できませんでした。
クランプを頬に接触させず、正しい位置に固定することができなかったためです。
この参加者は、歯を削る工程に進む前の固定工程で、研究から離脱しました。
ロボットアームが数十μm単位で動けたとしても、装置を口腔内へ適切に取り付けられなければ治療は始まりません。
これは歯科ロボットらしい、非常に示唆的な結果です。
工学的な精度だけを見ていると、誤差の原因はモーターやセンサー、制御プログラムにあるように思えます。
しかし実際の診療では、
- 頬粘膜の厚み
- 口の開き方
- 歯列の形
- 隣接歯の状態
- 対合歯との距離
- 舌や唾液
- 顎関節や頸部の状態
- 患者さんが姿勢を維持できる時間
といった、ごく人間的な条件がシステム全体を左右します。
今回の参加条件にも、少なくとも3本の歯でクランプを支持できること、開口量が45mm以上あること、仰向けで45分間過ごせること、最大20分間口を開けられることなどが含まれていました。
歯列不正、隣接歯の欠損、進行した歯周病、顎関節や頸部の問題、高い歯科不安など、多くの条件が除外対象です。
つまり、今回SARPが治療できたのは、装置を使いやすい条件を慎重に選んだ6症例です。
「誰にでも使えるロボット」ではありません。
そして、その選択を行うのは、今のところ人間の歯科医師です。
6本は「普通の虫歯の生活歯」ではなかった
もう一つ、研究結果を読むうえで絶対に外せない条件があります。
対象になった6本の歯は、すべて根管治療を受けた歯でした。
さらにチタン製ポストとコアによって歯冠形態が再構築され、ロボットが形成しやすい均一な出発形態へ整えられていました。
研究計画上、根管治療が全例に必須とされていたわけではありません。
しかし実際に登録された対象歯は、すべて根管治療とポストコア再構築を受けています。
対象は、上顎の第二小臼歯、第一大臼歯または第二大臼歯です。
支台歯形成の設定も、全症例で統一されていました。
- 軸面削除量1mm
- 咬合面削除量1mm
- テーパー1°
- フラットなバットジョイント・マージン
- 歯肉縁上マージン
です。
つまりSARPが、個々の歯の虫歯や残存歯質を見ながら、削除量とマージン形態をその場で決めたのではありません。
あらかじめ入力され、担当歯科医師が承認した規格化された形を再現したのです。
日常診療でよく遭遇する、
- 虫歯が歯肉の深い位置まで進んでいる歯
- 歯髄が生きている歯
- 大きな古い修復物が残る歯
- 歯質が部分的に欠けた歯
- 薄い咬頭が残っている歯
- 歯肉縁下にマージンを設定しなければならない歯
とは、かなり条件が違います。
論文では、すべての歯を根管治療して再構築した理由を二つ挙げています。
一つは、安全対策です。
初めて人間に使用する段階で、ロボットが計画以上に削った場合でも歯髄を露出させないためです。
もう一つは、ロボットそのものの形成精度を評価しやすくするため、削る前の歯の形を標準化することです。
この判断は、初期臨床研究として合理的です。
一方で、この条件のため、
「ロボットが普通の虫歯を見分けながら、健康な歯質を残して削った」
とは言えません。
今回のSARPは、虫歯の広がりを判断して選択的に削ったのではありません。事前に設計されたクラウン形成形態を再現したのです。
また、査読後論文によると、6人には局所麻酔が行われていません。
対象歯がすべて根管治療済みだったためです。
参加者は処置中、処置直後、約1週間後に痛みや不快感を訴えず、有害事象も報告されませんでした。
これはクランプの圧迫、装置の振動、歯列へ加わる力などに対する初期的な忍容性としては、明るい結果です。
しかし、
「ロボットなら麻酔なしで痛くない」
と解釈してはいけません。
歯髄が生きている歯を削った研究ではないからです。
高い歯科不安を持つ患者さんも除外されています。
6人、8~9日間の観察で有害事象がなかったことは、「安全性が証明された」という意味でもありません。
論文自身も、この症例数では安全性を示唆することはできても、確立することはできないとしています。
- 上顎第二小臼歯・第一大臼歯・第二大臼歯
- 全対象歯が根管治療済み
- 全対象歯がポストコアで再構築済み
- 歯肉縁上マージン
- 統一された削除量とテーパー
- 45mm以上の開口量
- クランプを少なくとも3本の歯で支持
- 高い歯科不安などは除外
平均39μmとは、何を測った数字なのか
いよいよ39μmについて考えてみます。
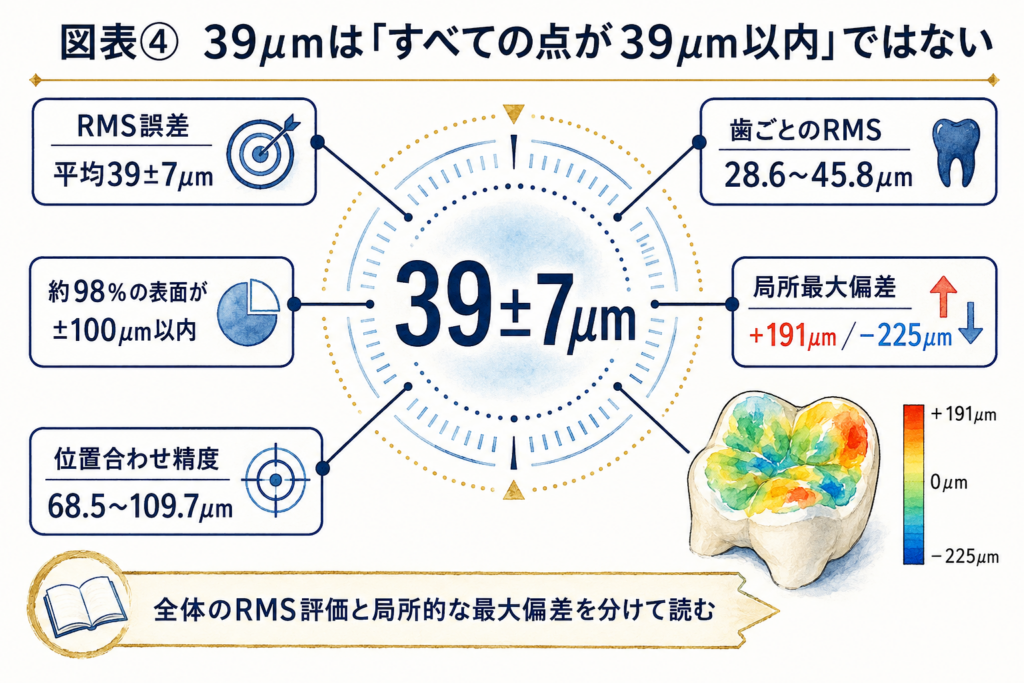
論文で報告されたのは、コンピューター上で計画した形成面と、ロボットが実際に形成した歯面とのRMS偏差です。
RMSは「二乗平均平方根」と呼ばれる指標です。
簡単にいえば、計画面と実際の面がどのくらい離れているかを、面全体でまとめて評価した数字です。
小さいほど、計画した形に近いことを表します。
6本の平均RMS偏差は、
39±7μm
でした。
個々の歯では、28.6~45.8μmです。
0.0286~0.0458mmですから、形の再現性として非常に小さな値であることは間違いありません。
ただし、「39μmの精度で削った」という一文だけでは、省略されている情報があります。
この39μmは、形成された対象歯の表面同士が最もよく重なるように位置合わせしてから算出した値です。
そのため、主に評価しているのは、
「削り上がった形が、計画形状とどれだけ似ているか」
です。
一方、隣接歯を基準にして位置合わせし、口腔内での位置と形の両方を含めて評価すると、RMS偏差は68.5~109.7μmになりました。
整理すると、
- 形成物の形そのものを見ると、平均39μm
- 口腔内での位置関係まで含めると、約69~110μm
です。
また、形成面の平均約98%は計画から±100μm以内に収まっていましたが、ごく局所的には約+191μmの過剰形成、約-225μmの形成不足も記録されています。
RMSは全体の傾向を一つの数字にまとめるのには便利ですが、小さな範囲に存在する局所的なずれまでは表しきれません。
論文では、口腔内スキャナーの真度を約55μm、切削加工されたクラウン内面の真度を約40μmとして、形成前後のスキャン誤差と39μmの形成誤差を合成すると、システム全体の推定誤差は約96μmになると計算しています。
しかし、この約96μmは、実際のクラウン辺縁間隙を直接測定した数字ではありません。
複数工程の独立した誤差を、数式上で合成した推定値です。
また、論文が比較に用いた「120μm」は、クラウンの臨床的許容範囲として歴史的によく引用される目安ですが、材料や測定法、部位を問わない絶対的な合格ラインではありません。
39μmは素晴らしい結果です。
ただし正確な表現は、
「慎重に選ばれた6本の歯において、計画した形成形状と実際の形成形状とのRMS偏差が平均39μmだった」
です。
「クラウンの隙間が39μmだった」
でも、
「人間より39μm正確だった」
でもありません。
5本は入った。1本は入らなかった
事前製作された6個のジルコニアクラウンのうち、5個は担当歯科医師によって「良好」または「完全」と評価され、その日のうちに永久合着されました。
残る1個は部分的にしか適合せず、最終補綴物としては合着されませんでした。
暫間的なクラウンとして使用されています。
研究終了後の解析では、この1個について、形成された歯ではなくクラウン製造側の誤差が原因だった可能性が示されています。
適合したクラウンの外面偏差が約45μmだったのに対し、不適合だったクラウンでは約157μmでした。
また頬舌側方向のマージン寸法が、元の歯より200μm以上小さかったと報告されています。
ただし、これは研究チームによる事後解析です。
「製造誤差が原因であることが、独立した評価によって確定した」とまでは言えません。
クラウンの適合は、担当した歯科医師が、
- 目視
- 探針
- デンタルフロス
- 咬合紙
を用いて評価しています。
いずれも日常診療で行われる大切な確認ですが、評価者は盲検化されておらず、評価者間の一致度も調べられていません。
合着前にレプリカ法、マイクロCT、顕微鏡などで辺縁間隙を定量測定したわけでもありません。
論文も、この点を限界として認めています。
クラウンの適合では、辺縁だけでなく、隣接面コンタクトや咬合の確認も欠かせません。
当院の被せ物を作るときの咬合採得の役割や、被せ物装着後の余剰セメントとフロス確認も参考にしてください。
隣の歯は無傷だったのか
ロボットが対象歯を削るときには、隣接歯へバーが触れないことも重要です。
今回の研究では、担当歯科医師が隣接歯を肉眼で確認しています。
6症例のうち5症例では、肉眼で分かる隣接歯の損傷は確認されませんでした。
残る1症例では、治療計画時に承認されていた最小限の隣接面削合が行われ、処置後には「軽微な医原性歯質損傷」として記録されました。
研究では「有害事象なし」と報告されていますが、この隣接面削合は別の評価項目として記録されています。
重篤な事故ではありません。
また、計画時に想定され、歯科医師が事前に承認していた削合です。
それでも、
「ロボットは6症例すべてで隣の歯に一切触れなかった」
と書くのは正確ではありません。
さらに、隣接歯の評価は肉眼による確認です。
顕微鏡、表面スキャン、マイクロCTなどを使って、微細な表面変化を全例で定量評価したわけではありません。
この結果も、39μmという数字だけでは見えない、臨床システム全体の評価項目の一つです。
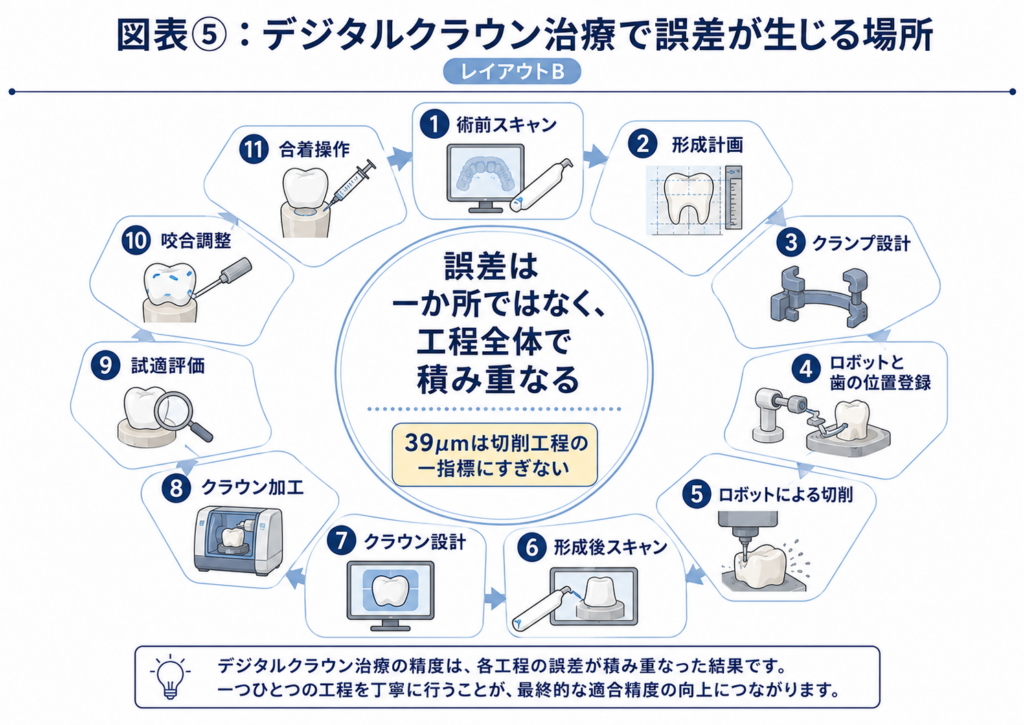
切削工程が39μmでも、別工程の誤差が大きければクラウンは適合しません。
ロボットが歯を削り、査読後に主張も削られた
今回の研究には、2025年6月に公開されたプレプリント版があります。
2025年のプレプリントと2026年の査読後論文は、別の臨床試験ではありません。
同じ研究データをもとにしています。
両者を比べると、科学的な査読と改稿が何をするのかがよく分かります。
プレプリントでは、安全性、時間短縮、患者満足度、診療効率、費用対効果、医療アクセス改善などに踏み込んだ表現が多く見られました。
一方、査読後の論文では、主要評価項目が「安全性」ではなく「処置の実現可能性」として整理されています。
正式な時間分析や費用比較を行っていないことも明記されました。
全対象歯が根管治療と支台築造を受けていたこと、一般的な臨床症例を代表していないこと、クラウン適合評価が主観的であること、39μmというRMSだけでは局所的なずれを表しきれないことも、より詳しく説明されています。
さらに、プレプリントには「局所麻酔を行った」と記載されていました。
しかし、査読後論文では、局所麻酔は準備されていたものの、6人全員に投与されなかったと明記されています。
追跡時期も、プレプリントでは約2週間と書かれていましたが、査読後版では約1週間、実際には8~9日とされています。
臨床的事実については、査読後版を優先して読むべきです。
これは「都合の悪いことが発覚した」という話ではありません。
科学は、本来このようにして主張と記載を検証し、データが支えられる範囲へ絞り込みます。
ロボットが歯を39μmの精度で削り、査読と改稿によって論文の主張も削られたのです。
その結果、残った中心的な事実は次のとおりです。
- 歯科医師の監視下で6本すべての予定形成を完遂した
- 計画形状との平均RMS偏差は39μmだった
- 6個中5個の事前製作冠を永久合着できた
- 1人にはクランプを装着できなかった
- 1個のクラウンは最終補綴物として適合しなかった
- 1症例で計画時に承認された軽微な隣接面削合が記録された
- 6症例、8~9日の範囲では有害事象が報告されなかった
- 臨床的有効性や一般的な安全性はまだ証明されていない
広報上の派手な言葉が削られても、この結果は十分に興味深いものです。
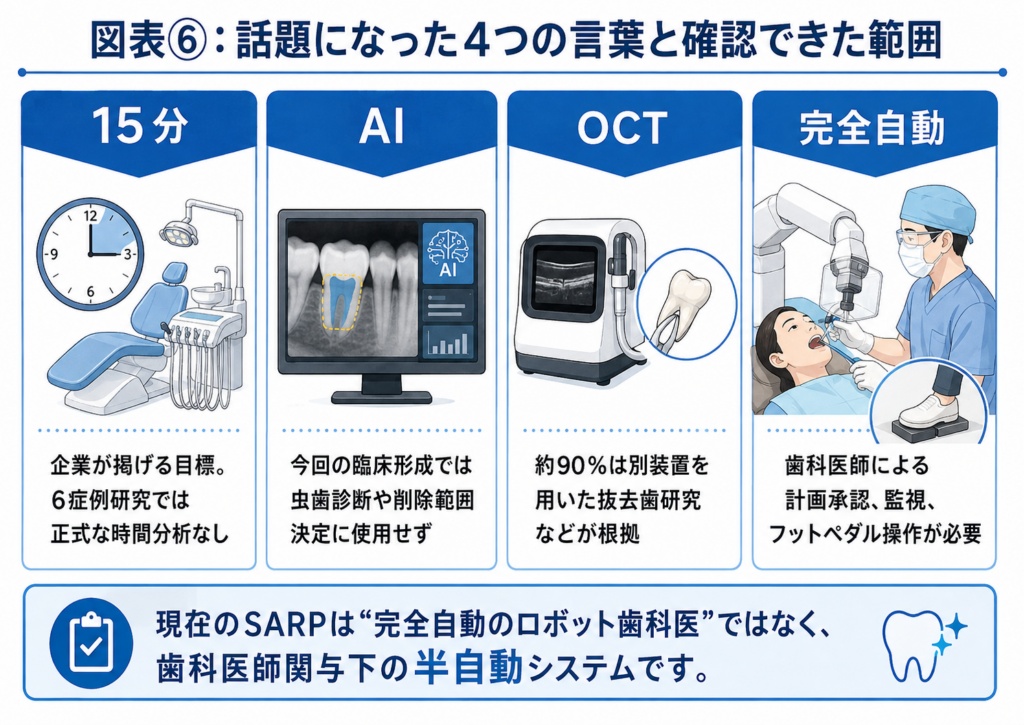
15分、AI、OCT、約90%は証明されたのか
「15分」は臨床試験の正式な結果ではない
2024年の報道で最も目を引いたのは、「クラウン治療が15分」という数字でした。
Perceptiveは、従来より大幅に短い処置時間を目標として掲げています。
2026年9月1日時点の公式サイトにも、「クラウンなどの修復処置を1回来院・15分で終える」という目標が表示されています。
ただし、同じ公式サイトの注記には、15分という時間は社内の前臨床試験に基づくものであり、米国内の患者を対象としたIRB承認研究やFDAのIDEに基づく試験では確認されていないと記載されています。
さらに、2026年の6症例研究でも、処置時間について正式な解析は行われていません。
論文は、今後の研究課題として時間分析を挙げています。
したがって現時点では、
「臨床試験によって、クラウン治療を15分で完了できることが証明された」
とは書けません。
15分は、企業が掲げる開発目標と読むべきです。
AIが虫歯を見つけて削ったわけではない
今回の6症例で、AIが虫歯の範囲を判断したわけでもありません。
すべての対象歯は、根管治療とポストコア再構築を終えた、均一に近い形態の歯でした。
ロボットが行ったのは、AIによる虫歯診断ではなく、歯科医師が承認したクラウン形成形態の再現です。
臨床研究で使用された口腔内スキャナーはTRIOS 5です。
PerceptiveのOCT装置が、今回の支台歯形成計画や精度測定に使用されたとは、査読後論文には記載されていません。
将来的に、ロボットが虫歯だけを選択的に除去するには、健康なエナメル質、象牙質、虫歯、修復材料、歯髄に近い領域などを三次元的に識別する必要があります。
論文では、その候補としてOCTとAIによる組織分類・領域分割が挙げられています。
しかし、これは将来構想です。
今回の臨床試験で検証された機能ではありません。
「約90%」という数字をどう読むか
Perceptiveの公式サイトには、OCTについて「虫歯に対して90%以上の精度」「約90%の感度」という表示があります。
同社サイトが根拠として挙げているのが、2020年に『Scientific Reports』へ掲載されたOCT研究です。
この研究では、抜去された36本の大臼歯、51か所の隣接面を対象に、13人の歯科医師がOCT画像などを評価しました。
報告された3D OCTの感度は、
- エナメル質の脱灰:0.89
- エナメル質の実質欠損:0.87
- 象牙質う蝕:0.85
でした。
公式サイトでは、エナメル質う蝕について感度87%・特異度86%、象牙質う蝕について感度85%・特異度97%という数字も示されています。
したがって、「90%」は、複数の病変深度と評価指標を一つにまとめた単一の正答率ではありません。
さらに重要なのは、この研究が、
- 抜去歯を用いた口腔外研究
- Perceptiveとは別の研究チームによる研究
- PerceptiveのOCT装置そのものの臨床試験ではない
- PerceptiveのAI診断性能を検証した研究ではない
という点です。
「AIロボットが患者さんの口腔内で虫歯を90%正しく診断し、その部分だけを自動で削った」
という意味にはならないのです。
「完全自動」でもない
2024年の企業発表やニュース記事では、「fully automated」「autonomous」という表現が使われました。
一方、査読後論文のシステム名は「Semi-Automated Robotic Preparation system」です。
SARPによる形成中、歯科医師は装置を監視し、フットペダルを踏み続けます。
形成計画も歯科医師が確認・承認します。
クラウンの適合確認、調整、合着も歯科医師の仕事です。
したがって、査読後論文に基づいて現在のSARPを表現するなら、
「歯科医師の計画と連続監視下で動作する、半自動支台歯形成システム」
が最も正確でしょう。
SARPはまだ市販製品ではない
2026年9月1日時点で、Perceptiveの公式サイトには、このシステムがプロトタイプであり、製品デザインは最終版ではないことが示されています。
同社サイトの規制情報によると、歯科ロボットのプロトタイプは米国FDAの510(k)マーケティングクリアランスを取得しておらず、米国内では販売されていません。
OCT装置も510(k)マーケティングクリアランスを取得しておらず、米国内では販売されていません。
OCT画像からAIで虫歯領域を推定する機能についても、FDAによるマーケティング認可を受けていないと明記されています。
今回のヒト臨床研究は、米国ではなくコロンビアで行われています。
つまり、SARPは、
「すでに一般の歯科医院が購入し、明日から患者さんへ使える歯科ロボット」
ではありません。
初期臨床試験において、限定された症例への技術的な実現可能性を示した研究用プロトタイプです。
また、医療用ロボットの評価は、切削精度だけでは終わりません。
- 装置が故障したときに安全に停止できるか
- 位置登録がずれたことを術者が認識できるか
- 途中から安全に復帰できるか
- ソフトウェアの異常を検出できるか
- ハンドピースやクランプを適切に洗浄・滅菌できるか
- 誤った治療計画を実行しない仕組みがあるか
- 術者にどの程度の訓練が必要か
- 患者さんの解剖学的条件へ対応できるか
- 誰が最終的な責任を負うのか
といったシステム全体の安全性が問われます。
手術支援ロボットに関する国際規格では、「surgical robot」という言葉が自律性を連想させやすいことから、「robotically assisted surgical equipment(RASE)」という表現が用いられています。
これは言葉遊びではありません。
現在の医療ロボットの多くは、医師や歯科医師に代わって治療方針を決める自律的な医療者ではなく、人間が決めた処置を支援する装置だからです。
SARPも、今の段階では「ロボット歯科医」より、「ロボット支援型支台歯形成装置」と理解するほうが実態に近いでしょう。
歯を削るロボットは、昨日生まれたわけではない
SARPは突然現れた発明ではありません。
歯科では以前から、ロボットや自動化技術を用いて歯を削る研究が進められてきました。
2015年には、ポーセレンラミネートベニア形成を対象とした自動ロボットシステムの模型実験が報告されています。
樹脂模型を使い、ロボット形成10本と、一人の歯科医師による形成10本を比較した研究です。
全体の平均絶対偏差は、歯科医師が0.112mm、ロボットが0.133mmで、両者の全体的な正確さに統計学的な有意差は認められませんでした。
一方、フィニッシュライン付近ではロボットに利点が見られ、部位によって得意不得意が異なることが示されました。
2016年には、ピコ秒レーザーを用いて抜去大臼歯15本を自動形成する研究が報告されています。
形態誤差は約0.05~0.17mm、咬合面の形成深さの誤差は約0.097mm、テーパー角の誤差は約1°、形成時間は平均約17分でした。
ただし、口腔内の患者さんではなく、ファントム上に置かれた抜去歯です。
2025年には、Lupin Robotic Systemを使用した臨床研究が報告されました。
12人の成人、前歯部52本を対象に、監視下の自動ロボットでラミネートベニア形成を行った研究です。
計画形状と実際の形成形状とのRMS偏差は平均約0.15mmで、範囲は0.04~0.26mmでした。
インプラント治療では、ナビゲーションやハプティックガイダンスを利用し、歯科医師が計画位置から外れないようドリル操作を支援するロボットも、すでに臨床応用されています。
したがって、「歯を削るロボット」そのものが2024年に初めて生まれたわけではありません。
SARPの特徴は、
- ヒトの上顎臼歯で全周クラウン形成を行ったこと
- ロボットを歯列へ機械的に固定したこと
- 形成前の計画から最終クラウンを先に製作したこと
- 形成直後にそのクラウンを装着したこと
- 形成面の平均RMS偏差39μmを報告したこと
にあります。
もっとも、過去の研究とSARPでは、対象歯、形成形態、位置登録法、評価範囲、測定方法が異なります。
0.15mmと0.039mmという数字だけを並べて、「SARPが約4倍優れている」と結論づけることはできません。
世界初という言葉も、何を「初」と定義するかで変わります。
歯科ロボット全体の世界初なのか。
人間の歯を削ったロボットとして初なのか。
臼歯部の全周クラウン形成として初なのか。
事前製作冠の装着まで行ったシステムとして初なのか。
ニュースの「世界初」には、必ず小さな注釈が必要です。
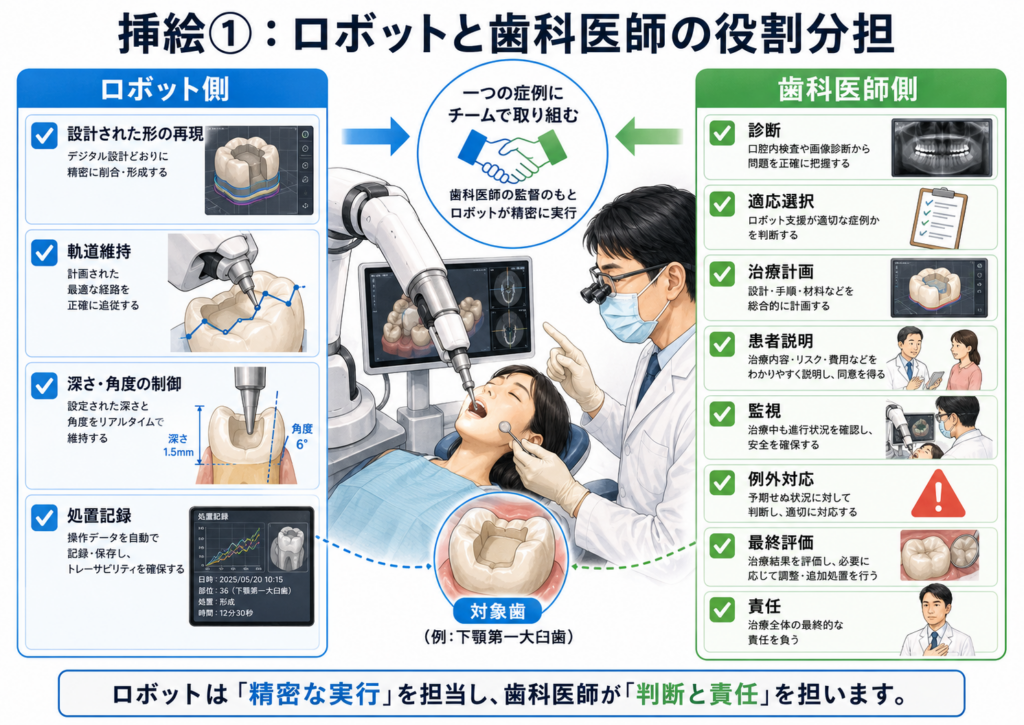
では、歯科医師から何が奪われるのか
ロボットが歯を削れるようになったら、歯科医師は不要になるのでしょうか。
私は、そうは思いません。
ただし、「何も変わらない」と考えるのも楽観的すぎます。
歯科治療を大きく分けると、
「何をするか決める工程」
と、
「決めたことを正確に実行する工程」
があります。
SARPが自動化しようとしているのは、主に後者です。
ロボットが得意になりそうな仕事は、次のようなものです。
- 設計された形態を繰り返し再現する
- 一定の角度や削除量を保つ
- 設定された禁止領域へ入らない
- 長時間でも同じ軌道精度を維持する
- 形成結果をデータとして記録する
- 術者間のばらつきを減らす
一方、今回の研究でも、歯科医師に残された仕事は少なくありません。
- その歯にクラウンが必要か診断する
- 保存可能か、抜歯すべきかを判断する
- 根管治療や歯周治療が必要か判断する
- 形成量、テーパー、フィニッシュラインを設計する
- 生活歯をどこまで削れるか判断する
- 虫歯と健康な歯質を見分ける
- クランプを安全に装着できる患者さんを選ぶ
- 装置の位置登録が正しいか確認する
- 異常時に停止し、別の方法へ切り替える
- クラウンの適合、コンタクト、咬合を評価する
- 患者さんへ説明し、同意を得る
- 治療結果に責任を持つ
このうち一部は、将来的にAIが支援するようになるでしょう。
しかし、「AIが候補を提示すること」と「患者さんに対して治療を決定し、責任を負うこと」は同じではありません。
歯科治療では、削る形が同じでも、患者さんの年齢、歯髄の状態、歯周組織、咬合力、清掃状態、治療歴、予算、通院可能性によって最適解が変わります。
ロボットは、正しく設計された計画を高精度に実行できるかもしれません。
しかし、間違った計画を39μmの精度で実行しても、それは良い治療にはなりません。
むしろ将来、歯科医師に求められる能力は変化する可能性があります。
手先の技術だけでなく、
- デジタルデータを正しく読めること
- 自動生成された計画の誤りを見抜くこと
- システム全体の誤差を理解すること
- ロボットが使えない症例を選別すること
- 異常時に手動治療へ移行できること
が、これまで以上に重要になるでしょう。
自動操縦が普及しても、飛行機の機長が不要にならないのと少し似ています。
通常時の操作を機械が担うほど、人間には、計画、監視、例外対応、最終責任が集中します。
ロボットは歯科医師不足を解決できるのか
Perceptiveが掲げる大きな目的の一つに、歯科医療へのアクセス改善があります。
歯科医師が少ない地域で、一人の歯科医師がロボットの支援を受けながら、より多くの患者さんを治療できれば、医療提供能力を高められるかもしれません。
形成時間が短くなれば、患者さんが口を開け続ける時間や、歯科医師の身体的負担を減らせる可能性もあります。
術者の経験による形成差を小さくできれば、治療品質の標準化にもつながります。
これは十分に価値のある方向性です。
しかし、今回の研究では、
- SARP本体の価格
- クランプなど患者固有部品の価格
- 保守・点検費用
- 洗浄・滅菌に必要な時間
- スタッフ教育の費用
- 従来治療との総時間比較
- クラウンを含めた総治療費
- 一人の歯科医師が複数台を監督できるか
- 長期的なクラウンの生存率
は調べられていません。
ロボットを導入すれば、直ちに安く、早く、多くの患者さんを治療できると決まったわけではありません。
歯科医師不足の地域ほど、高額な装置の購入、保守、消耗品供給、技術者派遣が難しいという逆説もあります。
ロボットが医療格差を縮めるか、設備格差を広げるかは、精度とは別に検証しなければならない問題です。
結論――タービンを置く日はまだ来ない。しかし境界線は動いた
では、冒頭の質問に答えます。
「先生、そのタービンをロボットに取られませんか?」
少なくとも明日、私たちがハンドピースを置くことにはなりません。
SARPはまだ研究段階のプロトタイプです。
臨床研究は6症例に限られ、すべて根管治療とポストコア再構築を終えた上顎臼歯でした。
形成条件も、軸面1mm、咬合面1mm、テーパー1°、歯肉縁上のバットジョイント・マージンに統一されています。
1人にはクランプを装着できませんでした。
1症例では、事前に承認されていた軽微な隣接面削合が記録されました。
6個のクラウンのうち1個は、最終補綴物として適合しませんでした。
生活歯、歯肉縁下の形成、複雑な虫歯、歯質が大きく欠損した歯、不安の強い患者さん、長期予後については、まだ分かりません。
15分治療、AIによる虫歯診断、費用削減、医療アクセス改善も、今回の臨床試験で証明されたわけではありません。
それでも、今回の研究が越えた線は小さくありません。
慎重に選ばれた症例とはいえ、人間の口腔内でロボットが全周クラウン形成を完遂しました。
計画形状との平均RMS偏差は39μmでした。
そして、形成前の計画から作っておいたクラウンを、6本中5本で形成直後に永久合着できました。
これまでの問いは、
「ロボットに歯を削れるのか」
でした。
今回の研究によって、その答えは、
「条件を限定すれば、すでに削れる」
へ変わりました。
これから問われるのは、
- どの患者さんに使えるのか
- 誰が治療計画を決めるのか
- 途中で条件が変わったらどうするのか
- 形成、スキャン、製造の誤差を誰が見抜くのか
- 問題が起きたとき誰が責任を負うのか
です。
歯科医師の仕事は、タービンを握ることだけではありません。
診断し、選び、計画し、説明し、監視し、結果を評価し、例外に対処し、責任を負うことです。
ロボットが歯を削るようになれば、私たちは手技から解放される部分があるでしょう。
同時に、歯科医師の判断力は、今まで以上に厳しく問われることになります。
平均39μmは、歯科医師が不要になることを示す数字ではありません。
歯科医師と機械の役割分担を、改めて考え始めるための数字です。
ロボットが最初に奪うのは、歯科医師の仕事ではないのかもしれません。
「歯を削るのは、人間の手でしかできない」という、私たちの思い込みなのだと思います。
参考文献・参照資料
- Ciriello CJ, Getto P, Doeringer J, et al. Semi-automated robot for tooth restorative treatment: a pilot feasibility study. Communications Medicine. 2026.
※2026年9月1日時点では査読済み・採択済みの早期公開版。 - Ciriello CJ, et al. First in-human intervention using a semi-automated robot for tooth restorative treatment. Research Square. 2025.
※査読前プレプリント。同じ臨床研究の初期原稿であり、臨床的事実は査読後版を優先した。 - Perceptive. Perceptive Completes World’s First Fully Automated Dental Procedure on a Human Using AI-Driven Robotic System. Business Wire. 2024年7月30日.
- Blain L. Fully-automatic robot dentist performs world’s first human procedure. Refractor. 2024年7月31日.
- World Economic Forum. First fully automated robotic dental surgery completed, and other technology news you need to know. 2024年8月12日.
- Perceptive Technologies公式サイト(2026年9月1日閲覧)
- Shimada Y, et al. 3D imaging of proximal caries in posterior teeth using optical coherence tomography. Scientific Reports. 2020;10:15754.
- Otani T, et al. In vitro evaluation of accuracy and precision of automated robotic tooth preparation system for porcelain laminate veneers. Journal of Prosthetic Dentistry. 2015;114:229-235.
- Yuan F, et al. An automatic tooth preparation technique: A preliminary study. Scientific Reports. 2016;6:25281.
- More V, et al. Safety and performance of the first supervised automated dental robot to perform minimally invasive tooth prep for laminate veneers. International Journal of Computerized Dentistry. 2025.
- 近藤尚知・小山田勇太郎.口腔インプラント治療におけるロボット手術の現状と未来.日本補綴歯科学会誌.2021;13:13-21.
- 鎮西清行.手術ロボットの開発・評価に関する規格・ガイダンス文書.医機学.2023;93(5):666-673.
- 山口哲.AIの最前線:最新技術と歯学研究への活用事例.日本口腔インプラント学会誌.2026;39(2):90-97.
※本稿は2026年9月1日時点で公開されている論文、企業情報および関連資料をもとに執筆しています。SARPは研究段階のシステムであり、本稿は特定製品の有効性・安全性を保証または推奨するものではありません。